- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
సంక్లిష్టమైన పారిశ్రామిక కార్యకలాపాలకు రోబోట్ కుక్కను ఏది అనుకూలం చేస్తుంది?
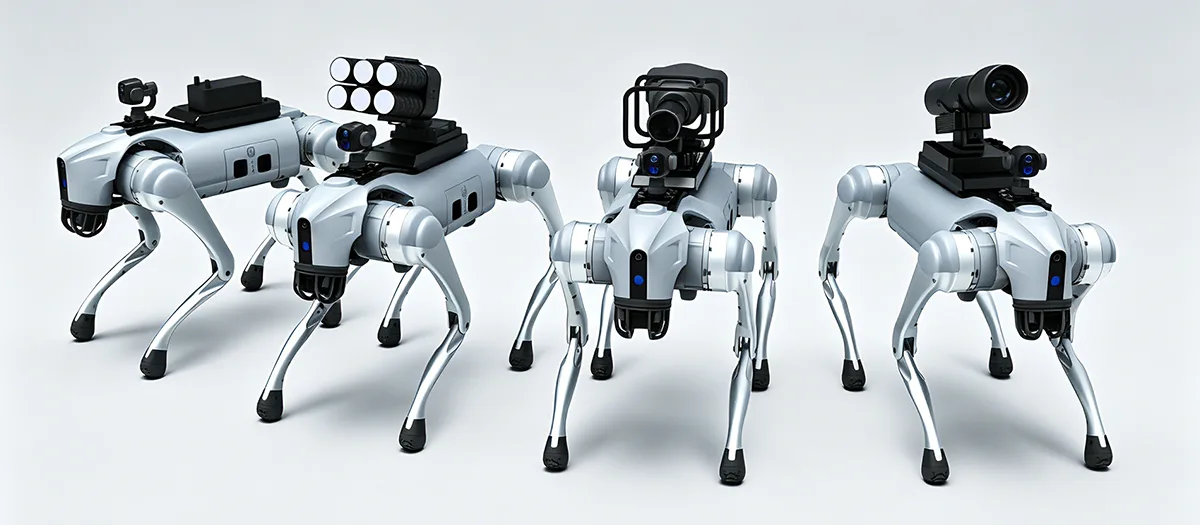
A రోబోట్ డాగ్పారిశ్రామిక పనులు మెట్లు, వాలులు, అసమానమైన నేల, ఇరుకైన మార్గాలు, శిధిలాలు, సొరంగాలు లేదా ఇతర కష్టతరమైన భూభాగాలను కలిగి ఉన్నప్పుడు సాంప్రదాయిక చక్రాల మొబైల్ రోబోట్ల పరిమితులను అధిగమించేలా రూపొందించబడింది. దీని విలువ క్వాడ్రప్డ్ మొబిలిటీ, అటానమస్ నావిగేషన్, ఎన్విరాన్మెంటల్ పర్సెప్షన్, టాస్క్-స్పెసిఫిక్ సెన్సింగ్, మాడ్యులర్ ఎక్విప్మెంట్ మరియు నిరంతర ఆపరేషన్ కలయిక నుండి వస్తుంది. పారిశ్రామిక వినియోగదారులకు, అయితే, చలనశీలత మాత్రమే సరిపోదు. ఆచరణాత్మక ప్లాట్ఫారమ్కు స్థిరమైన కదలిక, డేటా సేకరణ, పరికరాల ఏకీకరణ, బ్యాటరీ నిర్వహణ, నిర్వహణ మరియు నిర్వచించిన పర్యావరణ పరిస్థితులలో ఆపరేషన్కు మద్దతు ఇవ్వాలి. ఇది ప్లాట్ఫారమ్ ఆర్కిటెక్చర్ మరియు అప్లికేషన్ ప్లానింగ్ను ఇన్స్పెక్షన్, ఇన్ఫ్రాస్ట్రక్చర్ మానిటరింగ్, ఇంటెలిజెంట్ మాన్యుఫ్యాక్చరింగ్, ఎమర్జెన్సీ సపోర్ట్ మరియు ఇతర ప్రొఫెషనల్ ఆపరేటింగ్ దృష్టాంతాలలో విజయవంతమైన విస్తరణకు కేంద్రంగా చేస్తుంది.
విషయ సూచిక
సంబంధిత సాంకేతిక చర్చకు నేరుగా వెళ్లడానికి ఒక విభాగాన్ని క్లిక్ చేయండి.
- 1. పారిశ్రామిక చతుర్భుజ రోబోట్ను ఏది నిర్వచిస్తుంది?
- 2. కష్టమైన భూభాగంలో కాళ్ల కదలికను ఏది ఉపయోగపడుతుంది?
- 3. ఏ స్వయంప్రతిపత్త విధులు పారిశ్రామిక కార్యకలాపాలను మెరుగుపరుస్తాయి?
- 4. మల్టీ-సెన్సార్ పర్సెప్షన్ ఏ పాత్ర పోషిస్తుంది?
- 5. క్వాడ్రప్డ్ ప్లాట్ఫారమ్ ఏ తనిఖీ విధులకు మద్దతు ఇస్తుంది?
- 6. మాడ్యులర్ పరికరాలు ప్లాట్ఫారమ్కు ఏమి జోడించగలవు?
- 7. ప్లాట్ఫారమ్ ఏ పరిస్థితుల కోసం రూపొందించబడాలి?
- 8. క్వాడ్రూప్డ్ రోబోట్లు కష్టతరమైన పని ప్రాంతాలకు బహిర్గతం చేయడం ఎలా తగ్గించగలవు?
- 9. ఎక్విప్మెంట్ మరియు సెన్సర్లను ఎలా ఏకీకృతం చేయాలి?
- 10. ప్లాట్ఫారమ్ను ఎంచుకునే ముందు కొనుగోలుదారులు ఏమి అంచనా వేయాలి?
- 11. నిర్మాణాత్మక విస్తరణ ప్రక్రియ ఎలా ఉంటుంది?
- 12. ఇండస్ట్రియల్ క్వాడ్రప్డ్ రోబోటిక్స్ యొక్క భవిష్యత్తు దిశ ఏమిటి?
- 13. తరచుగా అడిగే ప్రశ్నలు
పారిశ్రామిక చతుర్భుజ రోబోట్ను ఏది నిర్వచిస్తుంది?
పారిశ్రామిక చతుర్భుజ రోబోట్ అనేది చక్రాలు లేదా ట్రాక్ల కంటే కాళ్ల కదలిక చుట్టూ నిర్మించబడిన మొబైల్ రోబోటిక్ ప్లాట్ఫారమ్. దీని నాలుగు-కాళ్ల నిర్మాణం సెన్సార్లు, కమ్యూనికేషన్ పరికరాలు, కంప్యూటింగ్ హార్డ్వేర్ మరియు ఇతర అప్లికేషన్-నిర్దిష్ట పరికరాలను మోసుకెళ్లేటప్పుడు ఎత్తులో మరియు సక్రమంగా లేని భూమిలో మార్పులను చర్చించడానికి వీలు కల్పిస్తుంది.
నిర్వచించే లక్షణం కేవలం నాలుగు కాళ్ల రూపమే కాదు. చతుర్భుజ ప్లాట్ఫారమ్ యొక్క విలువ లోకోమోషన్, పర్సెప్షన్, కంట్రోల్, పవర్, స్ట్రక్చర్ మరియు టాస్క్ ఎక్విప్మెంట్ మధ్య సమన్వయం నుండి వస్తుంది. రోబోట్ దాని పరిసరాలను అర్థం చేసుకోవాలి, దాని కదలికను సర్దుబాటు చేయాలి, సమతుల్యతను కాపాడుకోవాలి మరియు నిర్వచించబడిన కార్యాచరణను నిర్వహించాలి.
ఈ సిస్టమ్-ఆధారిత డిజైన్ సాధారణ రిమోట్-నియంత్రిత యంత్రాల నుండి పారిశ్రామిక చతుర్భుజ ప్లాట్ఫారమ్లను వేరు చేస్తుంది. ఒక ప్రొఫెషనల్ ప్లాట్ఫారమ్ అటానమస్ రూట్ ప్లానింగ్, అడ్డంకిని నివారించడం, డేటా సేకరణ, పరికరాల పర్యవేక్షణ మరియు పునరావృతమయ్యే పెట్రోల్ రొటీన్లకు మద్దతు ఇవ్వవచ్చు. ఈ విధులు రోబోట్ను మొబైల్ కెమెరాగా మాత్రమే కాకుండా విస్తృత కార్యాచరణ వర్క్ఫ్లో పాల్గొనేందుకు అనుమతిస్తాయి.
లెగ్డ్ మొబిలిటీ నాలుగు-కాళ్ల కదలిక ప్లాట్ఫారమ్ను మెట్లు, వాలులు, ఖాళీలు, అసమాన అంతస్తులు, వదులుగా ఉండే నేల మరియు భూభాగంలో ఇతర మార్పులను చర్చించడానికి అనుమతిస్తుంది.
ఇంటెలిజెంట్ నావిగేషన్ అవగాహన, మార్గ ప్రణాళిక, స్థానాలు మరియు అడ్డంకిని నివారించడం సంక్లిష్ట వాతావరణాల ద్వారా మరింత స్వయంప్రతిపత్త కదలికకు మద్దతు ఇస్తుంది.
విస్తరించదగిన వేదిక మాడ్యులర్ సెన్సార్లు మరియు పరికరాలు ఒకే రోబోటిక్ బేస్ను వేర్వేరు తనిఖీ, పర్యవేక్షణ మరియు పారిశ్రామిక పనులకు అనుగుణంగా మార్చగలవు.
చతుర్ముఖ చలనశీలత పారిశ్రామిక ఆటోమేషన్ను ఎందుకు మారుస్తుంది
సాంప్రదాయ చక్రాల రోబోలు సాపేక్షంగా ఊహించదగిన ఉపరితలాలపై ఉత్తమంగా పని చేస్తాయి. మెట్లు, కందకాలు, వదులుగా ఉండే పదార్థాలు, ఎత్తైన థ్రెషోల్డ్లు లేదా అసమాన భూభాగం మార్గంలో అంతరాయం కలిగించినప్పుడు వాటి సామర్థ్యం తగ్గుతుంది. ట్రాక్ చేయబడిన సిస్టమ్లు కొన్ని సవాలుగా ఉండే ఉపరితలాలను నిర్వహించగలవు, అయితే అవి ఇరుకైన ప్రదేశాలలో మరియు పర్యావరణం ఎత్తులో తరచుగా మార్పులను కలిగి ఉన్నప్పుడు కూడా పరిమితులను కలిగి ఉంటాయి.
కాళ్ళ కదలిక సమస్యను భిన్నంగా సంప్రదిస్తుంది. ప్రతి కాలును ఒక్కొక్కటిగా నియంత్రించవచ్చు, భూభాగం ప్రకారం రోబోట్ దాని పాదాలను ఉంచడానికి అనుమతిస్తుంది. ఇది సక్రమంగా లేని పరిసరాల ద్వారా కదులుతున్నప్పుడు సంతులనాన్ని కొనసాగించడానికి మరిన్ని ఎంపికలను అందిస్తుంది.
పారిశ్రామిక అనువర్తనాల కోసం, ఆచరణాత్మక ప్రయోజనం యాక్సెస్. అనేక రకాల భూభాగాల గుండా వెళ్లగల రోబోట్ తనిఖీ కేంద్రాలు, పరికరాల ప్రాంతాలు, సొరంగాలు, వర్క్షాప్లు మరియు సంప్రదాయ మొబైల్ ప్లాట్ఫారమ్కు అదనపు మౌలిక సదుపాయాలు అవసరమయ్యే ఇతర ప్రదేశాలకు చేరుకోగలదు.
- నాలుగు కాళ్ల కదలికలు మారుతున్న ఎత్తులు మరియు అసమాన నేలలకు మద్దతు ఇస్తాయి.
- స్వయంప్రతిపత్త నావిగేషన్ నిరంతర మాన్యువల్ స్టీరింగ్ అవసరాన్ని తగ్గిస్తుంది.
- కదలిక మరియు తనిఖీ పనుల కోసం సెన్సార్లు పర్యావరణ సమాచారాన్ని అందిస్తాయి.
- మాడ్యులర్ ఇంటర్ఫేస్లు వేర్వేరు అప్లికేషన్ల కోసం వేర్వేరు పరికరాలను ఇన్స్టాల్ చేయడానికి అనుమతిస్తాయి.
- డిజిటల్ డేటా సేకరణ తరువాత విశ్లేషణతో ఫీల్డ్ ఆపరేషన్లను కనెక్ట్ చేయగలదు.
ప్రధాన సూత్రంపారిశ్రామిక చతుర్భుజాన్ని పూర్తి మొబైల్ ఆపరేటింగ్ సిస్టమ్గా అంచనా వేయాలి. మొబిలిటీ ముఖ్యం, కానీ అవగాహన, నియంత్రణ, పరికరాల ఏకీకరణ, శక్తి మరియు డేటా విధులు ఆ చలనశీలత ఎంత ఉపయోగకరంగా ఉంటుందో నిర్ణయిస్తాయి.
కష్టమైన భూభాగంలో లెగ్డ్ మొబిలిటీని ఏది ఉపయోగపడుతుంది?
క్వాడ్రూప్డ్ రోబోటిక్స్ కోసం స్పష్టమైన అప్లికేషన్ ప్రాంతాలలో కష్టమైన భూభాగం ఒకటి. పారిశ్రామిక ప్రదేశాలు మెట్లు, ర్యాంప్లు, కందకాలు, ఇరుకైన నడక మార్గాలు, రాళ్లు, బురద ప్రాంతాలు, అసమాన అంతస్తులు మరియు ఉపరితల ఎత్తులో మార్పులను కలిగి ఉంటాయి. ఫ్లాట్ ఫ్లోర్ల కోసం మాత్రమే రూపొందించబడిన ప్లాట్ఫారమ్కు అదనపు మౌలిక సదుపాయాలు అవసరం కావచ్చు లేదా నిర్దిష్ట ప్రాంతాలకు చేరుకోలేకపోవచ్చు.
ఒక చతుర్భుజ రోబోట్ దాని పాదాలను ఒక్కొక్కటిగా ఉంచగలదు మరియు ఎత్తగలదు, ఇది భూభాగంలో మార్పులకు అనుగుణంగా దాని శరీర భంగిమను స్వీకరించడానికి అనుమతిస్తుంది. ప్లాట్ఫారమ్ మరియు నేల మధ్య మరింత స్థిరమైన సంబంధాన్ని కొనసాగిస్తూ ఇది వాలులు, దశలు, ఖాళీలు మరియు క్రమరహిత ఉపరితలాలపై కదలికకు మద్దతు ఇస్తుంది.
మెట్లు మరియు ఎత్తు మార్పులు
చక్రాల ప్లాట్ఫారమ్లను సవాలు చేయగల భూభాగానికి మెట్లు ఒక సాధారణ ఉదాహరణ. ప్రతి చక్రం ఉపరితలంతో తగిన సంబంధాన్ని కలిగి ఉండాలి, అయితే రోబోట్ పునరావృతమయ్యే నిలువు మార్పులను అధిగమించాలి. ఒక కాళ్ళ ప్లాట్ఫారమ్ వ్యక్తిగత కాళ్ళను పైకి లేపగలదు మరియు దశల మధ్య కదలడానికి దాని భంగిమను సర్దుబాటు చేస్తుంది.
ఖచ్చితమైన సామర్థ్యం ఇప్పటికీ రోబోట్ డిజైన్, స్టెప్ జ్యామితి, నియంత్రణ వ్యవస్థ మరియు పర్యావరణ పరిస్థితులపై ఆధారపడి ఉంటుంది. ముఖ్యమైన ఇంజనీరింగ్ పాయింట్ ఏమిటంటే, కాళ్ళ నిర్మాణం చక్రాలకు లేని అదనపు కదలిక ఎంపికలను అందిస్తుంది.
వాలులు మరియు అసమాన ఉపరితలాలు
పారిశ్రామిక పరిసరాలలో తరచుగా వాలుగా ఉన్న కాంక్రీటు, కంకర, వదులుగా ఉండే నేల, బురద నేల, డ్రైనేజీ మార్గాలు లేదా పరివర్తన ఉపరితలాలు ఉంటాయి. చతుర్భుజ ప్లాట్ఫారమ్ భూభాగం మారినప్పుడు దాని కాలు స్థానాలు మరియు శరీర వైఖరిని స్వీకరించగలదు.
స్థిరమైన ఆపరేషన్ మెకానికల్ డిజైన్, అవగాహన, నడక నియంత్రణ, ట్రాక్షన్ మరియు బ్యాలెన్స్ అల్గారిథమ్ల కలయికపై ఆధారపడి ఉంటుంది. కాళ్లు భౌతిక కదలిక సామర్థ్యాన్ని అందిస్తాయి, అయితే నియంత్రణ వ్యవస్థ ఆ సామర్థ్యాన్ని ఎలా ఉపయోగించాలో నిర్ణయిస్తుంది.
ఇరుకైన మరియు చిందరవందరగా ఉన్న ఖాళీలు
పారిశ్రామిక సొరంగాలు, వర్క్షాప్లు, పైపు కారిడార్లు మరియు నిర్వహణ ప్రాంతాలు అందుబాటులో ఉన్న మార్గాన్ని పరిమితం చేసే అడ్డంకులను కలిగి ఉండవచ్చు. ఒక కాంపాక్ట్ చతుర్భుజ ప్లాట్ఫారమ్ నిరంతర ఫ్లాట్ డ్రైవింగ్ ఉపరితలం అవసరం లేకుండా ఈ ఖాళీలలో కొన్నింటిలో నావిగేట్ చేయగలదు.
| భూభాగం పరిస్థితి | సాంప్రదాయ మొబైల్ ప్లాట్ఫారమ్ల కోసం సవాలు | క్వాడ్రూప్డ్ డిజైన్ అడ్వాంటేజ్ |
|---|---|---|
| దశలు | నిలువు మార్పులు వీల్ కాంటాక్ట్ మరియు ఫార్వర్డ్ మోషన్కు అంతరాయం కలిగిస్తాయి | వ్యక్తిగత కాళ్లను ఎత్తవచ్చు మరియు వేర్వేరు ఎత్తులలో ఉంచవచ్చు |
| ఏటవాలులు | తగ్గిన ట్రాక్షన్ మరియు పరిమిత శరీర సర్దుబాటు కదలికను ప్రభావితం చేస్తుంది | కదలిక సమయంలో లెగ్ స్థానం మరియు శరీర భంగిమను సర్దుబాటు చేయవచ్చు |
| రాబుల్ | క్రమరహిత సంపర్క ఉపరితలాలు చక్రాల కదలికను అస్థిరంగా చేస్తాయి | వ్యక్తిగత ఫుట్ ప్లేస్మెంట్ అడ్డంకులను చర్చించడానికి మరిన్ని ఎంపికలను అందిస్తుంది |
| బురద నేల | మృదువైన ఉపరితలాలపై చక్రం లేదా ట్రాక్ ట్రాక్షన్ మారవచ్చు | లెగ్ ప్లేస్మెంట్ మారుతున్న పరిచయ పరిస్థితులకు అనుగుణంగా ఉంటుంది |
| ఖాళీలు మరియు గల్లీలు | చక్రాల వ్యవస్థలకు బ్రిడ్జింగ్ లేదా డొంకర్లు అవసరం కావచ్చు | కాళ్ల కదలిక ఎంచుకున్న భూభాగ లక్షణాల చుట్టూ లేదా వాటిపై నావిగేట్ చేయవచ్చు |
సంతులనం కదలిక ఎంత ముఖ్యమో
కష్టతరమైన భూభాగాలపైకి వెళ్లగలిగితే సరిపోదు. సెన్సార్లు మరియు పరికరాలను మోసుకెళ్లేటప్పుడు ప్లాట్ఫారమ్ బ్యాలెన్స్ను కొనసాగించాలి. భూమి ఎత్తులో ఆకస్మిక మార్పులు రోబోట్ గురుత్వాకర్షణ కేంద్రం మరియు లోడ్ పంపిణీని ప్రభావితం చేస్తాయి.
కాబట్టి నియంత్రణ వ్యవస్థలు నడక, భంగిమ, సెన్సార్ ఫీడ్బ్యాక్ మరియు కదలిక వేగాన్ని సమన్వయం చేయాలి. యాంటీ-షేక్ మరియు యాంటీ-టిప్ ఫంక్షన్లు నిర్వచించిన ఆపరేటింగ్ ఎన్వలప్లో స్థిరమైన ఆపరేషన్ను నిర్వహించడానికి సహాయపడతాయి.
రోబోట్ కెమెరాలు లేదా కొలత పరికరాలను తీసుకువెళుతున్నప్పుడు ఇది ప్రత్యేకంగా వర్తిస్తుంది. రోబోట్ నిటారుగా ఉన్నప్పుడు కూడా అధిక కదలిక సేకరించిన డేటా నాణ్యతను తగ్గిస్తుంది.
ఏ స్వయంప్రతిపత్త విధులు పారిశ్రామిక కార్యకలాపాలను మెరుగుపరుస్తాయి?
స్థిరమైన మాన్యువల్ స్టీరింగ్ అవసరం లేకుండా ప్లాట్ఫారమ్ పునరావృతమయ్యే పనులను చేయగలిగినప్పుడు పారిశ్రామిక రోబోటిక్స్ మరింత ఉపయోగకరంగా ఉంటుంది. కదలిక మరియు డేటా సేకరణను మరింత నిర్మాణాత్మకంగా చేస్తున్నప్పుడు స్వయంప్రతిపత్త విధులు ఆపరేటర్ పనిభారాన్ని తగ్గించగలవు.
ఆధునిక చతుర్భుజ ప్లాట్ఫారమ్లు పర్యావరణ అవగాహన, పొజిషనింగ్, రూట్ ప్లానింగ్, అడ్డంకి ఎగవేత, టాస్క్ ఎగ్జిక్యూషన్ మరియు డేటా రికార్డింగ్ను మిళితం చేయగలవు. స్వయంప్రతిపత్తి యొక్క డిగ్రీ రోబోట్ ఆర్కిటెక్చర్, సెన్సార్లు, సాఫ్ట్వేర్, కమ్యూనికేషన్ పరిస్థితులు మరియు ఆపరేటింగ్ వాతావరణంపై ఆధారపడి ఉంటుంది.
పర్యావరణ అవగాహన
మొబైల్ రోబోట్ స్వయంప్రతిపత్తితో నావిగేట్ చేయడానికి ముందు, దాని చుట్టూ ఉన్న పర్యావరణం గురించి సమాచారం అవసరం. సెన్సార్లు అడ్డంకులు, భూభాగంలో మార్పులు, బహిరంగ మార్గాలు మరియు ఇతర సంబంధిత లక్షణాలను గుర్తించగలవు.
రోబోట్ ఎలా కదలాలో నిర్ణయించడానికి నావిగేషన్ సిస్టమ్ ద్వారా పర్సెప్షన్ డేటా ఉపయోగించబడుతుంది. మారుతున్న వాతావరణంలో, ఈ ప్రక్రియ స్థిరమైన మ్యాప్పై ఆధారపడి కాకుండా నిరంతరంగా అమలు చేయాల్సి ఉంటుంది.
మార్గ ప్రణాళిక మరియు అడ్డంకిని నివారించడం
పాత్ ప్లానింగ్ నిర్వచించిన పాయింట్ల మధ్య రోబోట్ ఎలా ప్రయాణించగలదో నిర్ణయిస్తుంది. ఒక వస్తువు ప్రణాళికాబద్ధమైన మార్గాన్ని అడ్డుకున్నప్పుడు లేదా పర్యావరణ పరిస్థితులు మారినప్పుడు అడ్డంకి ఎగవేత సర్దుబాటు చేయడంలో సహాయపడుతుంది.
పారిశ్రామిక తనిఖీ కోసం, ఇది పరికరాల చుట్టూ, సౌకర్యాల ద్వారా లేదా నియమించబడిన తనిఖీ పాయింట్ల మధ్య పునరావృతమయ్యే మార్గాలకు మద్దతు ఇస్తుంది. ఆపరేటర్లు ప్రతి కదలికను మాన్యువల్గా నియంత్రించడం కంటే తనిఖీ ఫలితాలపై ఎక్కువ దృష్టి పెట్టవచ్చు.
టాస్క్ షెడ్యూలింగ్ మరియు డేటా సేకరణ
స్వయంప్రతిపత్త తనిఖీ రొటీన్ కదలికను సెన్సింగ్తో కలపవచ్చు. రోబోట్ నిర్వచించబడిన స్థానాలకు ప్రయాణించవచ్చు, చిత్రాలను లేదా సెన్సార్ రీడింగ్లను సేకరించి, ఫలితాలను రికార్డ్ చేసి, ఆపై తదుపరి స్థానానికి కొనసాగవచ్చు.
ఇది రోబోట్ యొక్క కదలిక మరియు సేకరించిన సమాచారం అనుసంధానించబడిన డిజిటల్ వర్క్ఫ్లోను సృష్టిస్తుంది. వీడియో స్ట్రీమ్ను మాత్రమే ఉత్పత్తి చేయడానికి బదులుగా, సిస్టమ్ తనిఖీ ఫలితాల నిర్మాణాత్మక రికార్డును రూపొందించగలదు.
గ్రహించు
సెన్సార్లు భూభాగం, అడ్డంకులు, పరికరాలు మరియు పరిసర పరిస్థితుల గురించి సమాచారాన్ని సేకరిస్తాయి.
ప్లాన్ చేయండి
నావిగేషన్ సిస్టమ్ అందుబాటులో ఉన్న స్థలం మరియు విధి అవసరాలకు అనుగుణంగా తగిన మార్గాన్ని నిర్ణయిస్తుంది.
చట్టం
వాతావరణంలో మార్పులకు అనుగుణంగా కాళ్లు మరియు నియంత్రణ వ్యవస్థలు కదలికను సమన్వయం చేస్తాయి.
రికార్డ్ చేయండి
తదుపరి విశ్లేషణ కోసం తనిఖీ చిత్రాలు, సెన్సార్ కొలతలు మరియు ఆపరేటింగ్ సమాచారాన్ని నిల్వ చేయవచ్చు.
స్వయంప్రతిపత్తి పర్యావరణానికి సరిపోలాలి
స్వయంప్రతిపత్త ఆపరేషన్ అంటే ప్రతి పారిశ్రామిక వాతావరణం పూర్తిగా గమనింపబడదని కాదు. నిర్దిష్ట పనులకు ముందు కొన్ని పరిసరాలకు నిర్వచించబడిన పర్యవేక్షణ, రిమోట్ జోక్యం లేదా ఆపరేటర్ నిర్ధారణ అవసరం.
వర్క్ఫ్లో యొక్క ఏ భాగాలను విశ్వసనీయంగా ఆటోమేట్ చేయవచ్చో మరియు మానవ నిర్ణయాధికారం ఎక్కడ ఉపయోగకరంగా ఉంటుందో గుర్తించడం మరింత ఆచరణాత్మక విధానం. నావిగేషన్, రిపీట్ డేటా కలెక్షన్ మరియు రొటీన్ రూట్ ఎగ్జిక్యూషన్ ఆటోమేషన్ కోసం బలమైన అభ్యర్థులు, అయితే అసాధారణ పరిశోధనలకు అదనపు మానవ అంచనా అవసరం కావచ్చు.
మల్టీ-సెన్సార్ పర్సెప్షన్ ఏ పాత్ర పోషిస్తుంది?
పర్సెప్షన్ మొబైల్ రోబోట్కు దాని వాతావరణాన్ని అర్థం చేసుకోవడానికి మరియు అప్లికేషన్-నిర్దిష్ట పనులను నిర్వహించడానికి అవసరమైన సమాచారాన్ని అందిస్తుంది. పారిశ్రామిక కార్యకలాపాలకు అవసరమైన ప్రతి రకమైన సమాచారాన్ని ఒకే సెన్సార్ అరుదుగా అందిస్తుంది.
విజువల్ కెమెరాలు వివరణాత్మక చిత్రాలను అందించగలవు. థర్మల్ సెన్సార్లు ఉష్ణోగ్రత తేడాలను బహిర్గతం చేయగలవు. దూర సెన్సార్లు రోబోట్ చుట్టుపక్కల జ్యామితిని అర్థం చేసుకోవడంలో సహాయపడతాయి. ఇతర సెన్సార్లు స్థానికీకరణ, పర్యావరణ కొలత లేదా పరికరాల-నిర్దిష్ట తనిఖీకి మద్దతు ఇవ్వగలవు.
విజువల్ సెన్సింగ్
పరికరాల పరిశీలన, మౌలిక సదుపాయాల తనిఖీలు, సౌకర్యాల పర్యవేక్షణ మరియు డాక్యుమెంటేషన్ కోసం హై-డెఫినిషన్ కెమెరాలు చిత్రాలు మరియు వీడియోలను క్యాప్చర్ చేయగలవు. విజువల్ డేటా తరచుగా తనిఖీకి ప్రారంభ స్థానం అవుతుంది ఎందుకంటే ఆపరేటర్లు నేరుగా భాగాలు మరియు ఉపరితలాల రూపాన్ని సమీక్షించగలరు.
థర్మల్ సెన్సింగ్
కనిపించే-కాంతి చిత్రాలలో స్పష్టంగా కనిపించని ఉష్ణోగ్రత వైవిధ్యాలను థర్మల్ ఇమేజింగ్ గుర్తించగలదు. ఎలక్ట్రికల్ పరికరాలు, యంత్రాలు, పవర్ సిస్టమ్లు మరియు అసాధారణ ఉష్ణ నమూనాలు తదుపరి మూల్యాంకనం అవసరమయ్యే పరిస్థితిని సూచించే ఇతర ఆస్తుల చుట్టూ ఇది ఉపయోగకరంగా ఉంటుంది.
ప్రాదేశిక అవగాహన
దూరం మరియు లోతు సమాచారం రోబోట్కు అడ్డంకులు, కారిడార్లు, దశలు మరియు పర్యావరణం యొక్క ఇతర లక్షణాలను అర్థం చేసుకోవడంలో సహాయపడుతుంది. ఇది నావిగేషన్కు మద్దతు ఇస్తుంది మరియు మ్యాపింగ్ మరియు ప్రాదేశిక డాక్యుమెంటేషన్కు కూడా దోహదపడుతుంది.
| సెన్సార్ వర్గం | ప్రాథమిక సమాచారం | సంభావ్య పారిశ్రామిక పాత్ర |
|---|---|---|
| విజిబుల్-లైట్ కెమెరా | చిత్రాలు మరియు వీడియో | దృశ్య తనిఖీ, డాక్యుమెంటేషన్, పరికరాల పరిశీలన |
| థర్మల్ కెమెరా | ఉష్ణోగ్రత నమూనాలు | థర్మల్ స్థితి తనిఖీలు మరియు అసాధారణ ఉష్ణ గుర్తింపు |
| డెప్త్ లేదా రేంజ్ సెన్సార్ | దూరం మరియు ప్రాదేశిక సంబంధాలు | నావిగేషన్, అడ్డంకిని నివారించడం మరియు పర్యావరణ మ్యాపింగ్ |
| పర్యావరణ సెన్సార్ | నిర్వచించిన పర్యావరణ కొలతలు | సైట్ పర్యవేక్షణ మరియు అప్లికేషన్-నిర్దిష్ట డేటా సేకరణ |
సెన్సార్ ఫ్యూజన్ ఎందుకు ముఖ్యం
సెన్సార్ ఫ్యూజన్ పర్యావరణం యొక్క మరింత పూర్తి ప్రాతినిధ్యాన్ని సృష్టించడానికి వివిధ సెన్సింగ్ మూలాల నుండి సమాచారాన్ని మిళితం చేస్తుంది. కెమెరా ఒక వస్తువు యొక్క రూపాన్ని గుర్తించగలదు, అయితే డెప్త్ సెన్సార్ దాని దూరం మరియు స్థానాన్ని అందిస్తుంది.
వస్తువు అసాధారణ ఉష్ణోగ్రత నమూనాను కలిగి ఉందో లేదో చూపడం ద్వారా థర్మల్ సమాచారం మరొక పొరను జోడించవచ్చు. ఈ మూలాధారాలను కలపడం ద్వారా కేవలం ఒక సెన్సార్పై ఆధారపడటం కంటే తనిఖీ మరియు నావిగేషన్ మరింత సమాచారంగా చేయవచ్చు.
పేలోడ్ ఎంపిక పనిపై ఆధారపడి ఉంటుంది
మరిన్ని సెన్సార్లు తప్పనిసరిగా మెరుగైన సిస్టమ్ అని అర్థం కాదు. ప్రతి అదనపు భాగం బరువు, శక్తి అవసరాలు, మౌంటు పరిమితులు, డేటా-ప్రాసెసింగ్ డిమాండ్లు మరియు నిర్వహణ పరిశీలనలను జోడిస్తుంది.
నిర్వచించిన పనికి అవసరమైన సమాచారాన్ని మాత్రమే ఎంచుకోవడం సరైన విధానం. దృశ్య తనిఖీ ప్లాట్ఫారమ్కు పర్యావరణ సెన్సార్ల పెద్ద సేకరణ అవసరం ఉండకపోవచ్చు, అయితే పారిశ్రామిక పర్యవేక్షణ ప్రాజెక్ట్కు ఉపయోగకరమైన ఫలితాలను అందించడానికి అనేక డేటా రకాలు అవసరం కావచ్చు.
క్వాడ్రప్డ్ ప్లాట్ఫారమ్ ఏ తనిఖీ విధులకు మద్దతు ఇస్తుంది?
చతుర్భుజి రోబోటిక్స్ కోసం తనిఖీ అనేది అత్యంత ఆచరణాత్మకమైన పారిశ్రామిక అనువర్తనాల్లో ఒకటి, ఎందుకంటే ప్లాట్ఫారమ్ ప్రజలకు అసౌకర్యంగా లేదా చక్రాల యంత్రాలకు కష్టంగా ఉండే ప్రదేశాల ద్వారా కదలగలదు.
రోబోట్ నిర్వచించబడిన మార్గాలను అనుసరించగలదు, తనిఖీ పాయింట్ల వద్ద ఆగిపోతుంది, చిత్రాలు లేదా సెన్సార్ డేటాను సేకరించవచ్చు మరియు సమాచారాన్ని విశ్లేషణ వ్యవస్థకు తిరిగి ఇవ్వగలదు. ఇది సదుపాయం యొక్క ఆపరేటింగ్ అవసరాలకు అనుగుణంగా షెడ్యూల్ చేయగల పునరావృత తనిఖీ వర్క్ఫ్లోను సృష్టిస్తుంది.
ఫ్యాక్టరీ మరియు వర్క్షాప్ తనిఖీ
తయారీ పరిసరాలలో, పరికరాలు తరచుగా పెద్ద సౌకర్యాలలో పంపిణీ చేయబడతాయి. కొన్ని ప్రాంతాలు ఎత్తైనవి, ఇరుకైనవి లేదా నేల స్థాయిలో మార్పుల ద్వారా వేరు చేయబడవచ్చు.
చతుర్భుజ ప్లాట్ఫారమ్ సౌకర్యం యొక్క ఎంచుకున్న విభాగాలను నావిగేట్ చేయగలదు మరియు యంత్రాలు, పైప్లైన్లు, ఎలక్ట్రికల్ క్యాబినెట్లు, నిర్మాణ ప్రాంతాలు మరియు ఇతర నిర్వచించిన ఆస్తుల నుండి దృశ్య సమాచారాన్ని సేకరించవచ్చు.
శక్తి మరియు పరికరాల పర్యవేక్షణ
ఉష్ణోగ్రత తేడాలు సంబంధితంగా ఉన్న పరికరాల తనిఖీ కోసం థర్మల్ మరియు విజువల్ సెన్సార్లను కలపవచ్చు. రోబోట్ ముందే నిర్వచించబడిన ప్రదేశాలలో చిత్రాలను సేకరించగలదు మరియు ప్రస్తుత ఫలితాలను చారిత్రక రికార్డులతో సరిపోల్చగలదు.
టన్నెల్ మరియు పరిమిత-ప్రాంత తనిఖీ
సొరంగాలు, పైపు కారిడార్లు మరియు ఇతర ఇరుకైన ప్రాంతాలు యాక్సెస్ సవాళ్లను కలిగి ఉంటాయి. తనిఖీ పనికి అనువైన కెమెరాలు, లైటింగ్ లేదా ఇతర సెన్సార్లను మోసుకెళ్లేటప్పుడు కాంపాక్ట్ మొబైల్ రోబోట్ అటువంటి ప్రదేశాల్లోకి ప్రవేశించగలదు.
మౌలిక సదుపాయాల పరిశీలన
ఇన్ఫ్రాస్ట్రక్చర్ ఆస్తులకు తరచుగా సారూప్య ప్రాంతాలను పునరావృత తనిఖీ చేయాల్సి ఉంటుంది. పునరావృతమయ్యే రోబోట్ మార్గం చిత్ర సేకరణను ప్రామాణీకరించడానికి మరియు స్థిరమైన ఆపరేటింగ్ క్రమాన్ని అందించడంలో సహాయపడుతుంది.
- సాధారణ తనిఖీ:ముందే నిర్వచించిన మార్గాలను అనుసరించండి మరియు పునరావృత దృశ్య లేదా సెన్సార్ డేటాను సేకరించండి.
- పరికరాల పర్యవేక్షణ:పరిస్థితి అంచనా కోసం దృశ్య మరియు ఉష్ణ సమాచారాన్ని కలపండి.
- నిర్మాణ పరిశీలన:ఎంచుకున్న ఉపరితలాలు, కీళ్ళు, పైపులు మరియు ఇతర భౌతిక ఆస్తుల చిత్రాలను క్యాప్చర్ చేయండి.
- డేటా డాక్యుమెంటేషన్:తర్వాత పోలిక మరియు విశ్లేషణ కోసం టైమ్ స్టాంప్ చేసిన తనిఖీ రికార్డులను రూపొందించండి.
తనిఖీ ప్రయోజనంఅత్యంత ఉపయోగకరమైన ఆటోమేషన్ కేవలం నడక తనిఖీ మార్గాన్ని భర్తీ చేయడం కాదు. ఇది కదలిక, సెన్సింగ్, డేటా రికార్డింగ్ మరియు తదుపరి విశ్లేషణ అనుసంధానించబడిన పునరావృత చక్రాన్ని సృష్టిస్తోంది.
తనిఖీ డేటా నిర్మాణాత్మకంగా ఉండాలి
చిత్రాల పెద్ద సేకరణ స్వయంచాలకంగా ఉపయోగపడదు. సిస్టమ్ నిర్దిష్ట స్థానాలు, పరికరాలు, మార్గాలు లేదా తనిఖీ పాయింట్లతో డేటాను అనుబంధించాలి, తద్వారా ప్రతి పరిశీలన ఎక్కడ నుండి వచ్చిందో ఆపరేటర్లు అర్థం చేసుకోగలరు.
రోబోటిక్ తనిఖీ వ్యవస్థను తగిన సాఫ్ట్వేర్తో కలిపినప్పుడు, ఫలిత సమాచారం ట్రెండ్ విశ్లేషణ, నిర్వహణ ప్రణాళిక మరియు తదుపరి తనిఖీకి మద్దతు ఇస్తుంది. ఖచ్చితమైన వర్క్ఫ్లో సౌకర్యం మరియు అవసరమైన సమాచారంపై ఆధారపడి ఉంటుంది.
మాడ్యులర్ పరికరాలు ప్లాట్ఫారమ్కు ఏమి జోడించగలవు?
మాడ్యులారిటీ ఒక రోబోటిక్ ప్లాట్ఫారమ్కు పరికరాలను మార్చడం లేదా జోడించడం ద్వారా వివిధ పనులకు మద్దతునిస్తుంది. అనేక రకాల తనిఖీ మరియు పర్యవేక్షణ అవసరమయ్యే పారిశ్రామిక వాతావరణాలలో ఇది చాలా ఉపయోగకరంగా ఉంటుంది.
సాధ్యమయ్యే పరికరాలలో కనిపించే-కాంతి కెమెరాలు, థర్మల్ ఇమేజింగ్ సిస్టమ్లు, గ్యాస్ డిటెక్టర్లు, లైటింగ్ యూనిట్లు, కమ్యూనికేషన్ పరికరాలు, పర్యావరణ సెన్సార్లు మరియు ఇతర టాస్క్-నిర్దిష్ట మాడ్యూల్స్ ఉన్నాయి. ఖచ్చితమైన కాన్ఫిగరేషన్ రోబోట్ యొక్క లోడ్ కెపాసిటీ, ఎలక్ట్రికల్ సిస్టమ్, మౌంటు ఇంటర్ఫేస్లు మరియు ఆపరేటింగ్ పరిస్థితులపై ఆధారపడి ఉంటుంది.
తనిఖీ పరికరాలు
కెమెరాలు మరియు థర్మల్ ఇమేజింగ్ సిస్టమ్లు రోబోట్ను మొబైల్ తనిఖీ వేదికగా మార్చగలవు. విజువల్ కెమెరాలు భౌతిక పరిస్థితులను డాక్యుమెంట్ చేయగలవు, అయితే థర్మల్ సెన్సార్లు ఉష్ణ పంపిణీ గురించి అదనపు సమాచారాన్ని అందించగలవు.
పర్యావరణ పరికరాలు
గ్యాస్ మరియు పర్యావరణ సెన్సార్లు మాన్యువల్ యాక్సెస్కు అనుకూలం కాని ప్రాంతాల నుండి కొలతలను సేకరించడానికి రోబోట్ను అనుమతించగలవు. ఇది పారిశ్రామిక సౌకర్యాలు, సొరంగాలు, వర్క్షాప్లు మరియు ఇతర నిర్వచించిన వాతావరణాలలో పర్యవేక్షణ వర్క్ఫ్లోలకు మద్దతు ఇస్తుంది.
లైటింగ్ మరియు కమ్యూనికేషన్ పరికరాలు
లైటింగ్ మాడ్యూల్స్ చీకటి ప్రాంతాల్లో చిత్ర నాణ్యతను మెరుగుపరుస్తాయి మరియు పరిమిత ప్రకాశం ఉన్న ప్రదేశాలలో ఆపరేషన్కు మద్దతు ఇస్తాయి. కమ్యూనికేషన్ పరికరాలు ఆపరేటర్లు ఆపరేటింగ్ ప్రాంతంలోని సిబ్బందితో సమాచారాన్ని మార్పిడి చేసుకోవడానికి అనుమతిస్తాయి.
విజువల్ మాడ్యూల్ దృశ్య తనిఖీ, డాక్యుమెంటేషన్ మరియు పరికరాల పరిశీలన కోసం చిత్రాలు మరియు వీడియోలను క్యాప్చర్ చేస్తుంది.
థర్మల్ మాడ్యూల్ సాంప్రదాయిక దృశ్య తనిఖీని పూర్తి చేయడానికి ఉష్ణోగ్రత-సంబంధిత సమాచారాన్ని అందిస్తుంది.
పర్యావరణ మాడ్యూల్ అప్లికేషన్ ప్రకారం నిర్వచించిన వాయువు, గాలి లేదా ఇతర పర్యావరణ కొలతలను సేకరిస్తుంది.
మాడ్యులారిటీకి నిర్వచించబడిన ఇంటర్ఫేస్లు ఉండాలి
అనవసరమైన అనుకూలత సమస్యలను సృష్టించకుండా పరికరాలను వ్యవస్థాపించగలిగినప్పుడు మాత్రమే మాడ్యులర్ సిస్టమ్ ఆచరణాత్మకమైనది. మౌంటు పాయింట్లు, ఎలక్ట్రికల్ కనెక్షన్లు, డేటా ఇంటర్ఫేస్లు, భౌతిక కొలతలు మరియు బరువు పరిమితులు స్పష్టంగా నిర్వచించబడాలి.
ప్రామాణిక ఇంటర్ఫేస్లు పరికరాల కాన్ఫిగరేషన్ల మధ్య మార్పులను సులభతరం చేయగలవు. అదే సమయంలో, ప్రామాణిక ఇంటర్ఫేస్లు అప్లికేషన్ అవసరాలకు అనుగుణంగా లేనప్పుడు ప్రత్యేక ప్రాజెక్ట్లకు అనుకూల బ్రాకెట్లు, హౌసింగ్లు లేదా పవర్ ఏర్పాట్లు అవసరం కావచ్చు.
శక్తి మరియు బరువు కలిసి పరిగణించాలి
జోడించిన ప్రతి మాడ్యూల్ పూర్తి ఆపరేటింగ్ కాన్ఫిగరేషన్ను మారుస్తుంది. భారీ సెన్సార్ కాళ్లు మరియు ప్రొపల్షన్ సిస్టమ్ ద్వారా మోసుకెళ్ళే భారాన్ని పెంచుతుంది. అదనపు ఎలక్ట్రానిక్స్ విద్యుత్ వినియోగాన్ని పెంచవచ్చు. పెద్ద హౌసింగ్ గురుత్వాకర్షణ కేంద్రాన్ని ప్రభావితం చేస్తుంది లేదా రోబోట్ కదలికను పరిమితం చేస్తుంది.
బేస్ ప్లాట్ఫారమ్ మరియు దాని పరికరాల మధ్య యాంత్రిక మరియు విద్యుత్ సంబంధాలపై తగినంత శ్రద్ధతో రోబోట్ అభివృద్ధి చేయబడినప్పుడు మాడ్యులర్ డిజైన్ ఉత్తమంగా పనిచేస్తుంది.
ప్లాట్ఫారమ్ను ఏ పరిస్థితుల కోసం రూపొందించాలి?
పారిశ్రామిక వాతావరణాలు గణనీయంగా మారుతూ ఉంటాయి. ఒక వర్క్షాప్ అంతస్తు బహిరంగ నిర్మాణ ప్రాంతం నుండి విభిన్న సవాళ్లను అందిస్తుంది, అయితే ఒక సొరంగం బహిరంగ పారిశ్రామిక సైట్ నుండి విభిన్న అడ్డంకులను పరిచయం చేస్తుంది.
రోబోటిక్ ప్లాట్ఫారమ్ను ఎంచుకోవడానికి లేదా అభివృద్ధి చేయడానికి ముందు, పర్యావరణ పరిస్థితులను స్పష్టంగా నిర్వచించాలి. ఈ పరిస్థితులు నిర్మాణం, సెన్సార్లు, కదలిక అల్గారిథమ్లు, సీలింగ్, బ్యాటరీ ప్రవర్తన మరియు నిర్వహణ అవసరాలను ప్రభావితం చేస్తాయి.
వర్షం మరియు తేమ
అవుట్డోర్ పరిసరాలు రోబోటిక్ పరికరాలను వర్షం, స్ప్లాషింగ్ నీరు మరియు అధిక తేమకు గురిచేస్తాయి. తగిన రక్షణ స్థాయి ప్లాట్ఫారమ్ రూపకల్పన మరియు ఉద్దేశించిన ఆపరేటింగ్ వాతావరణంపై ఆధారపడి ఉంటుంది.
తేమ సెన్సార్లు మరియు కనెక్టర్లను కూడా ప్రభావితం చేస్తుంది. పునరావృతమయ్యే బహిరంగ ఆపరేషన్ కోసం, ఈ భాగాలను ద్వితీయ వివరాలుగా పరిగణించకుండా మెకానికల్ మరియు ఎలక్ట్రికల్ డిజైన్ సమయంలో పరిగణించాలి.
దుమ్ము మరియు వదులుగా ఉండే పదార్థాలు
పారిశ్రామిక ప్రదేశాలు దుమ్ము, ఇసుక, శిధిలాలు లేదా ఇతర నలుసు పదార్థాలను కలిగి ఉంటాయి. ఇటువంటి పదార్థాలు కదిలే యంత్రాంగాల్లోకి ప్రవేశించవచ్చు లేదా సెన్సార్ దృశ్యమానతను ప్రభావితం చేయవచ్చు.
రక్షణ, శుభ్రపరిచే విధానాలు, నిర్వహణ యాక్సెస్ మరియు భాగాల ఎంపిక వాస్తవ సైట్ పరిస్థితులను ప్రతిబింబించాలి.
ఉష్ణోగ్రత
బ్యాటరీ పనితీరు, ఎలక్ట్రానిక్స్, సెన్సార్లు మరియు మెకానికల్ పదార్థాలు ఉష్ణోగ్రత మార్పులకు భిన్నంగా స్పందించగలవు. విస్తృత ఉష్ణోగ్రత పరిస్థితుల కోసం ఉద్దేశించిన ప్లాట్ఫారమ్ ఆపరేషన్ సమయంలో అంచనా వేయబడిన వాస్తవ పరిధికి వ్యతిరేకంగా మూల్యాంకనం చేయాలి.
కంపనం మరియు ప్రభావం
కాళ్ళ కదలిక పునరావృత యాంత్రిక చలనాన్ని సృష్టిస్తుంది, అయితే కఠినమైన భూభాగం అదనపు షాక్లను పరిచయం చేస్తుంది. సెన్సిటివ్ సెన్సార్లు మరియు ఎలక్ట్రానిక్ పరికరాలకు తగిన మౌంటు మరియు రక్షణ అవసరం.
| పర్యావరణ కారకం | సంభావ్య ప్రభావం | డిజైన్ పరిశీలన |
|---|---|---|
| తేమ | కనెక్టర్లు, ఎలక్ట్రానిక్స్ మరియు సెన్సార్లను ప్రభావితం చేయవచ్చు | తగిన ఎన్క్లోజర్, సీలింగ్ మరియు నిర్వహణ విధానాలు |
| దుమ్ము | మెకానికల్ లేదా ఎలక్ట్రానిక్ ప్రాంతాల్లో ప్రవేశించవచ్చు | రక్షణ, క్లీనింగ్ యాక్సెస్ మరియు తగిన కాంపోనెంట్ ఎంపిక |
| ఉష్ణోగ్రత | బ్యాటరీ మరియు ఎలక్ట్రానిక్ ప్రవర్తనను ప్రభావితం చేయవచ్చు | నిర్వచించిన ఆపరేటింగ్ పరిధి మరియు సంబంధిత పర్యావరణ మూల్యాంకనం |
| కంపనం | సెన్సార్ డేటా మరియు మెకానికల్ భాగాలను ప్రభావితం చేయవచ్చు | తగిన మౌంటు, స్ట్రక్చరల్ డిజైన్ మరియు వైబ్రేషన్ మూల్యాంకనం |
| ప్రభావం | కాళ్లు, హౌసింగ్లు, మౌంట్లు మరియు ఎలక్ట్రానిక్లను ఒత్తిడి చేయవచ్చు | నిర్వచించిన పరిస్థితుల్లో నిర్మాణ రక్షణ మరియు ధ్రువీకరణ |
పర్యావరణం సరైన కాన్ఫిగరేషన్ను నిర్ణయిస్తుంది
ప్రతి పారిశ్రామిక సైట్కు అనువైన సార్వత్రిక కాన్ఫిగరేషన్ లేదు. రోబోట్ని ఎంచుకోవడానికి ముందు ఆపరేటింగ్ ఎన్విరాన్మెంట్ డాక్యుమెంట్ చేయబడాలి.
ఉపయోగకరమైన సమాచారంలో ఇండోర్ లేదా అవుట్డోర్ ఆపరేషన్, ఉపరితల రకాలు, ఉష్ణోగ్రత పరిధి, దుమ్ము లేదా తేమ ఉనికి, కారిడార్ వెడల్పు, మెట్ల కొలతలు, ఊహించిన అడ్డంకులు, అవసరమైన పేలోడ్లు మరియు కమ్యూనికేషన్ పరిస్థితులు ఉంటాయి.
క్వాడ్రూప్డ్ రోబోట్లు కష్టతరమైన పని ప్రాంతాలకు ఎక్స్పోజర్ను ఎలా తగ్గించగలవు?
ఇండస్ట్రియల్ రోబోటిక్స్ యొక్క ఒక ముఖ్యమైన అప్లికేషన్ యాక్సెస్ చేయడం కష్టంగా ఉన్న, అసౌకర్యంగా లేదా సాధారణ మాన్యువల్ తనిఖీకి అనువుగా ఉండే స్థానాల్లోకి ప్రవేశించే వ్యక్తుల అవసరాన్ని తగ్గించడం.
ఆపరేటర్లు మరింత సౌకర్యవంతమైన నియంత్రణ స్థానంలో ఉన్నప్పుడు మొబైల్ రోబోట్ కెమెరాలు మరియు సెన్సార్లను నిర్వచించిన ప్రాంతాలకు తీసుకువెళ్లగలదు. ప్రతి తనిఖీ మార్గాన్ని సిబ్బంది భౌతికంగా అనుసరించాల్సిన అవసరం లేకుండా ఇది తనిఖీ మరియు డేటా సేకరణకు మద్దతు ఇస్తుంది.
రొటీన్ ఎక్స్పోజర్ తగ్గించడం
కొన్ని పారిశ్రామిక పనులు వేడి, ధూళి, తడి, ధ్వనించే, ఇరుకైన లేదా కష్టతరమైన పరిసరాలలో పదేపదే కదలికను కలిగి ఉంటాయి. రొటీన్ డేటా సేకరణ కోసం మొబైల్ ప్లాట్ఫారమ్ను ఉపయోగించడం వలన ఆ ప్రాంతాలలో సిబ్బందికి ప్రవేశించాల్సిన ఫ్రీక్వెన్సీని తగ్గించవచ్చు.
రోబోట్ మానవ జోక్యం కోసం ప్రతి అవసరాన్ని తొలగించదు. నిర్వహణ, అసాధారణ ఫలితాలు, మరమ్మతులు మరియు రోబోట్ సామర్థ్యాలకు వెలుపల ఉన్న పనులకు ఇప్పటికీ శిక్షణ పొందిన సిబ్బంది అవసరం కావచ్చు. తగిన తనిఖీ మరియు పర్యవేక్షణ కార్యకలాపాలను మరింత నియంత్రిత ఆపరేటింగ్ మోడల్లోకి తరలించడం దీని ఉద్దేశ్యం.
రిమోట్ అబ్జర్వేషన్ మరియు కమ్యూనికేషన్
కెమెరా మరియు కమ్యూనికేషన్ మాడ్యూల్లు ఆపరేటర్లు తనిఖీ చేయబడిన పరికరాల పక్కన నిలబడాల్సిన అవసరం లేకుండా ఫీల్డ్ నుండి సమాచారాన్ని అందించగలవు.
నిర్వహణ బృందాల కోసం, ఇది ప్రాథమిక తనిఖీల సమయంలో ఉపయోగకరంగా ఉంటుంది. ఒక రోబోట్ ముందుగా దృశ్యమాన సమాచారాన్ని సేకరించగలదు, సాంకేతిక నిపుణులు ఆ ప్రాంతంలోకి ప్రవేశించే ముందు ఎలాంటి తదుపరి పని అవసరమవుతుందో నిర్ణయించడానికి అనుమతిస్తుంది.
రిస్క్ తగ్గింపు సిస్టమ్ రూపకల్పనపై ఆధారపడి ఉంటుంది
రోబోట్ రిమోట్గా ఉన్నందున స్వయంచాలకంగా సురక్షితం కాదు. పూర్తి సిస్టమ్కు తగిన నావిగేషన్, అడ్డంకిని నివారించడం, కమ్యూనికేషన్, అత్యవసర విధానాలు, నిర్వహణ పద్ధతులు మరియు ఆపరేటింగ్ పరిమితులు అవసరం.
కాబట్టి రోబోట్ను మానవ పనికి సార్వత్రిక ప్రత్యామ్నాయంగా కాకుండా నిర్వచించిన సామర్థ్యాలతో కూడిన ఇంజనీరింగ్ సాధనంగా పరిగణించాలి.
- ఏ పనులను రిమోట్గా నిర్వహించవచ్చో నిర్వచించండి.
- రోబోట్ కోసం సురక్షితమైన ఆపరేటింగ్ సరిహద్దులను ఏర్పాటు చేయండి.
- తగిన కమ్యూనికేషన్ మరియు అత్యవసర నియంత్రణ విధులను అందించండి.
- ఆపరేటింగ్ పరిస్థితులకు అనుగుణంగా సెన్సార్లు మరియు మెకానికల్ భాగాలను నిర్వహించండి.
- రోబోట్ నిర్వచించిన సామర్థ్యాలకు మించిన పరిస్థితులకు మానవ జోక్యాన్ని అందుబాటులో ఉంచండి.
పరికరాలు మరియు సెన్సార్లను ఎలా ఏకీకృతం చేయాలి?
మోబిలిటీ, బ్యాలెన్స్, పవర్ లభ్యత లేదా డేటా నాణ్యతలో రాజీ పడకుండా రోబోట్ దాని ఉద్దేశించిన పనిని నిర్వహించగలదో లేదో పరికరాల ఏకీకరణ నిర్ణయిస్తుంది. బెంచ్పై బాగా పనిచేసే సెన్సార్ కదిలే చతుర్భుజ ప్లాట్ఫారమ్లో ఇన్స్టాల్ చేయబడిన తర్వాత దానికి వేరే మౌంటు నిర్మాణం అవసరం కావచ్చు.
మెకానికల్ మౌంటు
ఇన్స్టాలేషన్ మరియు మెయింటెనెన్స్ కోసం తగినంత యాక్సెస్ను కొనసాగించేటప్పుడు మౌంటు పాయింట్లు పరికరాలకు సురక్షితంగా మద్దతు ఇవ్వాలి. పరికరం యొక్క స్థానం కూడా ముఖ్యమైనది ఎందుకంటే ఇది గురుత్వాకర్షణ కేంద్రాన్ని మరియు రోబోట్ కదలికను ప్రభావితం చేస్తుంది.
స్థిరమైన వీక్షణ అవసరమయ్యే కెమెరాలు మరియు సెన్సార్ల కోసం, మౌంటు సిస్టమ్ కదలిక మరియు వైబ్రేషన్ను కూడా పరిగణించాలి. రోబోట్ కాళ్లు లేదా ఇతర భాగాలతో జోక్యం చేసుకోకుండా పరికరాలకు తగిన వీక్షణ క్షేత్రం అవసరం.
ఎలక్ట్రికల్ ఇంటిగ్రేషన్
జోడించిన ప్రతి మాడ్యూల్ ఒక విద్యుత్ అవసరాన్ని సృష్టిస్తుంది. కెమెరాలు, థర్మల్ సిస్టమ్లు, కంప్యూటింగ్ మాడ్యూల్స్, లైటింగ్, కమ్యూనికేషన్ పరికరాలు మరియు పర్యావరణ సెన్సార్లు వేర్వేరు వోల్టేజ్ మరియు ప్రస్తుత అవసరాలను కలిగి ఉండవచ్చు.
రోబోట్ యొక్క బ్యాటరీ మరియు నియంత్రణ ఎలక్ట్రానిక్స్తో అనుకూలతను కొనసాగించేటప్పుడు పవర్ ఆర్కిటెక్చర్ ఈ లోడ్లకు అనుగుణంగా ఉండాలి.
డేటా ఇంటిగ్రేషన్
ఆధునిక రోబోటిక్ సిస్టమ్లు పెద్ద మొత్తంలో ఇమేజ్, సెన్సార్ మరియు నావిగేషన్ డేటాను ఉత్పత్తి చేయగలవు. సమాచారం ఎలా సేకరించబడుతుందో, ప్రసారం చేయబడుతుందో, నిల్వ చేయబడుతుందో మరియు ప్రాసెస్ చేయబడుతుందో సిస్టమ్ నిర్వచించాలి.
తనిఖీ అనువర్తనాల కోసం, డేటా ఆదర్శంగా స్థానం మరియు సమయ సమాచారానికి అనుసంధానించబడి ఉండాలి, తద్వారా నిర్దిష్ట పరిశీలన ఎక్కడ సేకరించబడిందో తదుపరి విశ్లేషణ ఖచ్చితంగా గుర్తించగలదు.
| ఇంటిగ్రేషన్ ఏరియా | కీలక ప్రశ్న | సంభావ్య ప్రభావం |
|---|---|---|
| బరువు | రోబోట్ పూర్తి పరికరాల ప్యాకేజీని తీసుకువెళ్లగలదా? | చలనశీలత, సమతుల్యత మరియు యాంత్రిక భారాన్ని ప్రభావితం చేస్తుంది |
| స్థానం | పరికరాలను ఎక్కడ అమర్చాలి? | గురుత్వాకర్షణ కేంద్రం, వీక్షణ క్షేత్రం మరియు కదలికను ప్రభావితం చేయవచ్చు |
| శక్తి | ఏ విద్యుత్ ఇన్పుట్ అవసరం? | బ్యాటరీ మరియు పవర్-మేనేజ్మెంట్ అవసరాలను మారుస్తుంది |
| డేటా | సమాచారం ఎలా ప్రసారం చేయబడుతుంది లేదా నిల్వ చేయబడుతుంది? | కమ్యూనికేషన్ మరియు ప్రాసెసింగ్ నిర్మాణాన్ని నిర్ణయిస్తుంది |
| నిర్వహణ | మాడ్యూల్ని యాక్సెస్ చేసి భర్తీ చేయవచ్చా? | సేవా సామర్థ్యం మరియు నిర్వహణ కొనసాగింపును ప్రభావితం చేస్తుంది |
విస్తరణకు ముందు ఇంటిగ్రేషన్ ప్లాన్ చేయాలి
ముందస్తు ప్రణాళిక బ్లాక్ చేయబడిన సెన్సార్లు, యాక్సెస్ చేయలేని కనెక్టర్లు, తగినంత బ్యాటరీ సామర్థ్యం లేదా అస్థిరమైన పరికరాలు మౌంట్ చేయడం వంటి సమస్యలను నివారించవచ్చు.
ఉపయోగకరమైన సాంకేతిక సమాచారంలో పరికరాల కొలతలు, బరువు, విద్యుత్ వినియోగం, కనెక్టర్ స్పెసిఫికేషన్లు, కమ్యూనికేషన్ ఇంటర్ఫేస్లు, మౌంటు అవసరాలు, ఆపరేటింగ్ ఉష్ణోగ్రత మరియు ఆశించిన పర్యావరణ బహిర్గతం ఉంటాయి.
ఈ పారామీటర్లు తెలిసిన తర్వాత, రోబోటిక్ ప్లాట్ఫారమ్ను ఆ తర్వాత జోడించిన పరికరాలతో బేస్ రోబోట్గా కాకుండా పూర్తి సిస్టమ్గా అంచనా వేయవచ్చు.
ప్లాట్ఫారమ్ను ఎంచుకునే ముందు కొనుగోలుదారులు ఏమి అంచనా వేయాలి?
చతుర్భుజ రోబోట్ను ఎంచుకోవడం అనేది ప్రదర్శన లేదా ఒకే పనితీరు సంఖ్యతో కాకుండా అప్లికేషన్తో ప్రారంభం కావాలి. సాంకేతికంగా అభివృద్ధి చెందిన ప్లాట్ఫారమ్ అవసరమైన భూభాగాన్ని నావిగేట్ చేయలేకపోతే, అవసరమైన పరికరాలను తీసుకువెళ్లలేకపోతే, ఆశించిన పరిస్థితులలో పనిచేయలేకపోతే లేదా అవసరమైన డేటాను అందించలేకపోతే ఇప్పటికీ అనుచితంగా ఉండవచ్చు.
పర్యావరణంతో ప్రారంభించండి
ఉపరితలాలు, వాలులు, మెట్లు, కారిడార్లు, అడ్డంకులు, ఉష్ణోగ్రత, తేమ, దుమ్ము మరియు ఇతర పర్యావరణ లక్షణాలను డాక్యుమెంట్ చేయండి. ఈ కారకాలు ప్లాట్ఫారమ్కు ఏ రకమైన చలనశీలత మరియు రక్షణ అవసరమో నిర్ణయిస్తాయి.
ఆపరేటింగ్ పనిని నిర్వచించండి
రోబోట్ తనిఖీ, పర్యవేక్షణ, డేటా సేకరణ, రవాణా, పరికరాల పరిశీలన లేదా మరొక నిర్వచించిన విధిని నిర్వహిస్తుందో లేదో గుర్తించండి. పని ఇన్స్టాల్ చేయవలసిన పరికరాలను నిర్ణయిస్తుంది.
చలనశీలతను అంచనా వేయండి
నడక సామర్థ్యం కంటే ఎక్కువ చూడండి. మెట్లు ఎక్కడం, స్లోప్ హ్యాండ్లింగ్, అడ్డంకి చర్చలు, స్థిరత్వం, కదలిక వేగం, టర్నింగ్ సామర్థ్యం మరియు సైట్లో ఆశించిన వాస్తవ ఉపరితల పరిస్థితులపై పనితీరును పరిగణించండి.
పేలోడ్ సామర్థ్యం మరియు ఏకీకరణను తనిఖీ చేయండి
కెమెరాలు, సెన్సార్లు, కమ్యూనికేషన్ పరికరాలు, మౌంటు నిర్మాణాలు, బ్యాటరీలు మరియు ఇతర ఉపకరణాలతో సహా పూర్తి పరికరాల ప్యాకేజీని మూల్యాంకనం చేయాలి.
స్వయంప్రతిపత్త విధులను సమీక్షించండి
ప్రాజెక్ట్కి అవసరమైన స్థాయిలో రూట్ ప్లానింగ్, అడ్డంకిని నివారించడం, పొజిషనింగ్, ఆటోమేటెడ్ డేటా సేకరణ, టాస్క్ షెడ్యూలింగ్ మరియు రిమోట్ మానిటరింగ్కు సిస్టమ్ మద్దతు ఇస్తుందో లేదో నిర్ణయించండి.
- భూభాగం:రోబోట్ ఏ ఉపరితలాలు, మెట్లు, వాలులు మరియు అడ్డంకులను తప్పనిసరిగా చర్చించాలి?
- విధి:రోబోట్ ఏ భౌతిక చర్య లేదా సమాచారాన్ని అందించాలి?
- పేలోడ్:ఏ సామగ్రిని తీసుకెళ్లాలి మరియు దాని బరువు ఎంత?
- శక్తి:ప్లాట్ఫారమ్ మరియు ఇన్స్టాల్ చేయబడిన పరికరాల మిశ్రమ విద్యుత్ డిమాండ్ ఏమిటి?
- స్వయంప్రతిపత్తి:ఆపరేటింగ్ వర్క్ఫ్లో ఏ భాగాలకు ఆటోమేటెడ్ ఎగ్జిక్యూషన్ అవసరం?
- పర్యావరణం:ఏ ఉష్ణోగ్రత, దుమ్ము, తేమ, కంపనం లేదా ప్రభావ పరిస్థితులు ఆశించబడతాయి?
- నిర్వహణ:సెన్సార్లు, బ్యాటరీలు, కాళ్లు మరియు ఇతర భాగాలు ఎలా తనిఖీ చేయబడతాయి మరియు సర్వీస్ చేయబడతాయి?
ఎంపిక సూత్రంఉత్తమ ప్లాట్ఫారమ్ తప్పనిసరిగా పొడవైన స్పెసిఫికేషన్ షీట్తో ఉండవలసిన అవసరం లేదు. ఇది చలనశీలత, సెన్సింగ్, శక్తి, పరికరాల ఏకీకరణ, స్వయంప్రతిపత్తి మరియు నిర్వహణ లక్షణాలు వాస్తవ ఆపరేటింగ్ వాతావరణానికి సరిపోలుతుంది.
నిర్మాణాత్మక విస్తరణ ప్రక్రియ ఎలా ఉంటుంది?
నిర్మాణాత్మక విస్తరణ ప్రక్రియ సాధారణ రోబోటిక్స్ భావనను స్పష్టమైన సాంకేతిక అవసరాలతో ఆపరేటింగ్ సిస్టమ్గా మార్చడంలో సహాయపడుతుంది. పారిశ్రామిక అనువర్తనాలకు ఇది చాలా ముఖ్యమైనది ఎందుకంటే రోబోట్ ఇప్పటికే ఉన్న పర్యావరణం, పరికరాలు, విధానాలు మరియు డేటా సిస్టమ్లతో పని చేయాలి.
- ఆపరేటింగ్ దృష్టాంతాన్ని నిర్వచించండి:సైట్ లేఅవుట్, భూభాగం, పర్యావరణ పరిస్థితులు, ఆపరేటింగ్ మార్గాలు మరియు లక్ష్య పనులను రికార్డ్ చేయండి.
- అవసరమైన పరికరాలను గుర్తించండి:ఏ కెమెరాలు, థర్మల్ సెన్సార్లు, పర్యావరణ పరికరాలు, లైటింగ్ యూనిట్లు లేదా కమ్యూనికేషన్ మాడ్యూల్లు అవసరమో నిర్ణయించండి.
- సిస్టమ్ పారామితులను ఏర్పాటు చేయండి:బరువు, కొలతలు, శక్తి అవసరాలు, డేటా ఇంటర్ఫేస్లు, మౌంటు స్థానాలు మరియు నిర్వహణ యాక్సెస్ని నిర్ధారించండి.
- ఆపరేటింగ్ మార్గాన్ని రూపొందించండి:అప్లికేషన్కు అవసరమైన ప్రాంతాలు, చెక్పాయింట్లు, నావిగేషన్ మార్గాలు మరియు తనిఖీ క్రమాన్ని నిర్వచించండి.
- చలనశీలతను ధృవీకరించండి:మెట్లు, వాలులు, అడ్డంకులు మరియు పరివర్తన ఉపరితలాలతో సహా వాస్తవ భూభాగంలో కదలికను అంచనా వేయండి.
- పరికరాన్ని ధృవీకరించండి:కదలిక సమయంలో చిత్ర నాణ్యత, సెన్సార్ రీడింగ్లు, కమ్యూనికేషన్ మరియు పరికరాల స్థిరత్వాన్ని తనిఖీ చేయండి.
- ఆపరేటింగ్ విధానాలను ఏర్పాటు చేయండి:ఛార్జింగ్, నిర్వహణ, డేటా సమీక్ష, జోక్యం మరియు అత్యవసర విధానాలను నిర్వచించండి.
సైట్ పరీక్ష ముఖ్యం
ప్రయోగశాల పరీక్షలు నిజమైన సౌకర్యం యొక్క ప్రతి లక్షణాన్ని పునరుత్పత్తి చేయలేవు. రోబోట్ ప్రాక్టికల్ అయినప్పుడల్లా ప్రతినిధి ఆపరేటింగ్ పరిస్థితులలో మూల్యాంకనం చేయాలి.
సాధారణ అభివృద్ధి సమయంలో గుర్తించడం కష్టతరమైన వివరాలను సైట్ పరీక్ష బహిర్గతం చేస్తుంది. ఒక కారిడార్ ఊహించిన దాని కంటే ఇరుకైనది కావచ్చు. మెట్ల అసాధారణ ఎత్తును కలిగి ఉండవచ్చు. ఒక నిర్దిష్ట ఉపరితలం తక్కువ ట్రాక్షన్ను అందించవచ్చు. లైటింగ్ పరిస్థితులు కెమెరా పనితీరును తగ్గించవచ్చు.
ఈ ఫలితాలను రూట్ ప్లానింగ్, పరికరాల ప్లేస్మెంట్, సెన్సార్ కాన్ఫిగరేషన్ లేదా ఆపరేటింగ్ విధానాలను సర్దుబాటు చేయడానికి ఉపయోగించవచ్చు.
డేటా వర్క్ఫ్లోలను రోబోట్తో రూపొందించాలి
సేకరించిన సమాచారాన్ని ఉపయోగించగలిగినప్పుడు మాత్రమే తనిఖీ ఆటోమేషన్ విలువను ఉత్పత్తి చేస్తుంది. ఇమేజ్లు మరియు సెన్సార్ రీడింగ్లు ఎలా నిల్వ చేయబడతాయి, అవి స్థానాలతో ఎలా అనుబంధించబడ్డాయి, అసాధారణతలు ఎలా గుర్తించబడతాయి మరియు ఆపరేటర్లు ఫలితాలను ఎలా సమీక్షిస్తారో ఉపయోగకరమైన సిస్టమ్ నిర్వచించాలి.
పునరావృత తనిఖీ కోసం, చారిత్రక రికార్డులు కూడా పోలిక కోసం ఒక ఆధారాన్ని అందించగలవు. రోబోట్ సారూప్య మార్గాలు మరియు దృక్కోణాలను ఉపయోగించి డేటాను సేకరించగలదు, కాలక్రమేణా మార్పులను గుర్తించడం సులభం చేస్తుంది.
నిర్వహణ తప్పనిసరిగా విస్తరణలో భాగంగా ఉండాలి
మొబైల్ రోబోట్ మెకానికల్ మరియు ఎలక్ట్రానిక్ భాగాలను కలిగి ఉంటుంది, ఇది పునరావృత కదలికను అనుభవిస్తుంది. కాళ్ళు, కీళ్ళు, మోటార్లు, సెన్సార్లు, కనెక్టర్లు, బ్యాటరీలు మరియు రక్షిత గృహాలకు తగిన నిర్వహణ అవసరం.
కాబట్టి రొటీన్ ఇన్స్పెక్షన్ను మొదటి నుండి ఆపరేటింగ్ ప్లాన్లో చేర్చాలి. కీలక భాగాలకు సులభంగా యాక్సెస్ మరియు స్పష్టమైన భర్తీ విధానాలు దీర్ఘకాలిక ఆపరేషన్ను మరింత ఆచరణాత్మకంగా చేయగలవు.
ఇండస్ట్రియల్ క్వాడ్రప్డ్ రోబోటిక్స్ యొక్క భవిష్యత్తు దిశ ఏమిటి?
పారిశ్రామిక చతుర్భుజ రోబోటిక్స్ అభివృద్ధి మరింత స్వయంప్రతిపత్తి, మెరుగైన పర్యావరణ అవగాహన, బలమైన పరికరాల ఏకీకరణ మరియు మరిన్ని అప్లికేషన్-నిర్దిష్ట సాఫ్ట్వేర్ వైపు కదులుతోంది. కేంద్ర దిశ కేవలం రోబోలను మెరుగ్గా నడిచేలా చేయడమే కాదు, తక్కువ మాన్యువల్ జోక్యంతో పూర్తి ఆపరేటింగ్ వర్క్ఫ్లోలను నిర్వహించడానికి వీలు కల్పిస్తుంది.
తెలివైన మూర్తీభవించిన ఆపరేషన్
రోబోలు వాటిని ప్రత్యేక విధులుగా పరిగణించే బదులు అవగాహన మరియు కదలికలను మిళితం చేయాలని ఎక్కువగా భావిస్తున్నారు. ప్లాట్ఫారమ్ పర్యావరణ సమాచారాన్ని ఎక్కడికి తరలించాలో, అడ్డంకులను ఎలా నివారించాలో మరియు ఒక పనిని ఎక్కడ నిర్వహించాలో నిర్ణయించడానికి ఉపయోగించవచ్చు.
ఇది భౌతిక రోబోట్ మరియు దానిని నియంత్రించే సాఫ్ట్వేర్ మధ్య సన్నిహిత సంబంధాన్ని సృష్టిస్తుంది. స్థిరమైన మార్గం ద్వారా పూర్తిగా ప్రాతినిధ్యం వహించలేని వాతావరణంలో ఫలితం మరింత అనుకూల కదలికగా ఉంటుంది.
మరింత తెలివైన తనిఖీ
కెమెరాలు మరియు సెన్సార్లు మరింత సమాచారాన్ని సేకరిస్తున్నందున, స్వయంచాలక విశ్లేషణ చాలా ఉపయోగకరంగా ఉంటుంది. AI-ఆధారిత గుర్తింపు అనేది ముందే నిర్వచించబడిన దృశ్యమాన పరిస్థితులను గుర్తించడంలో, తనిఖీ చిత్రాలను నిర్వహించడంలో మరియు అదనపు సమీక్షకు అర్హమైన ప్రాంతాలను హైలైట్ చేయడంలో సహాయపడుతుంది.
ఉదాహరణకు, ఎంచుకున్న పరికరాల క్రమరాహిత్యాలు, ఉపరితల మార్పులు లేదా అప్లికేషన్ ద్వారా నిర్వచించబడిన ఇతర పరిస్థితులను గుర్తించడానికి వ్యవస్థను రూపొందించవచ్చు. మానవ ఆపరేటర్లు ప్రతి చిత్రాన్ని సమాన శ్రద్ధతో సమీక్షించకుండా ధృవీకరణ మరియు నిర్ణయం తీసుకోవడంపై దృష్టి పెట్టవచ్చు.
గ్రేటర్ మాడ్యులారిటీ
భవిష్యత్ పారిశ్రామిక ప్లాట్ఫారమ్లు విస్తృత పరికరాల కలయికలకు మద్దతు ఇచ్చే అవకాశం ఉంది. ఒకే రోబోటిక్ బేస్ వేర్వేరు తనిఖీ సెన్సార్లు, పర్యావరణ మాడ్యూల్స్, కమ్యూనికేషన్ పరికరాలు లేదా టాస్క్-నిర్దిష్ట పరికరాలను కలిగి ఉండవచ్చు.
ప్రత్యేక ప్రాజెక్ట్లు అవసరమైన చోట అనుకూలీకరణను అనుమతించేటప్పుడు దీనికి మరింత ప్రామాణికమైన మెకానికల్ మరియు ఎలక్ట్రికల్ ఇంటర్ఫేస్లు అవసరం.
పారిశ్రామిక సమాచార వ్యవస్థలతో ఏకీకరణ
పారిశ్రామిక రోబోటిక్స్ యొక్క తదుపరి దశ భౌతిక ఆపరేషన్ను డిజిటల్ మేనేజ్మెంట్ సిస్టమ్లతో అనుసంధానించే అవకాశం ఉంది. రోబోట్-సృష్టించిన సమాచారాన్ని పరికరాల రికార్డులు, నిర్వహణ షెడ్యూల్లు, మ్యాప్లు, తనిఖీ చరిత్ర మరియు ఇతర డిజిటల్ డేటాతో కలపవచ్చు.
ఇది రోబోట్ ఒక వివిక్త యంత్రం వలె కాకుండా పెద్ద పారిశ్రామిక వర్క్ఫ్లో భాగంగా మారడానికి అనుమతిస్తుంది.
ఉన్నత స్వయంప్రతిపత్తి అటానమస్ నావిగేషన్, రూట్ ప్లానింగ్, అడ్డంకులను నివారించడం మరియు షెడ్యూల్ చేసిన ఆపరేషన్ ద్వారా మరిన్ని పనులు చేయవచ్చు.
మెరుగైన అవగాహన బహుళ సెన్సార్లు మరియు తెలివైన విశ్లేషణ పరికరాలు మరియు పరిసరాల గురించి గొప్ప సమాచారాన్ని అందించగలవు.
డీపర్ ఇంటిగ్రేషన్ రోబోటిక్ ప్లాట్ఫారమ్లు మొబిలిటీ, సెన్సార్లు, పవర్, డేటా మరియు ఇండస్ట్రియల్ సాఫ్ట్వేర్లను మరింత పూర్తి ఆపరేటింగ్ వర్క్ఫ్లోకి కనెక్ట్ చేయగలవు.
మొబైల్ మెషీన్ నుండి ఇంటెలిజెంట్ ఆపరేటింగ్ ప్లాట్ఫారమ్ వరకు
క్వాడ్రూప్డ్ రోబోటిక్స్ యొక్క దీర్ఘకాలిక విలువ భౌతిక చలనశీలత మరియు డిజిటల్ మేధస్సు కలయికలో ఉంటుంది. కష్టతరమైన భూభాగంలో నడవగల రోబోట్ భౌతిక ప్రాప్యతను అందిస్తుంది. సెన్సార్లు సమాచారాన్ని అందిస్తాయి. స్వయంప్రతిపత్త నియంత్రణ పునరావృతతను అందిస్తుంది. AI-ఆధారిత విశ్లేషణ సేకరించిన డేటాను అర్థం చేసుకోవడంలో సహాయపడుతుంది. పారిశ్రామిక సాఫ్ట్వేర్ ఆ ఫలితాలను విస్తృత వర్క్ఫ్లోలతో కలుపుతుంది.
ఈ సామర్థ్యాలలో ప్రతి ఒక్కటి స్వతంత్రంగా ఉపయోగపడుతుంది, కానీ వాటి కలయిక మరింత సమర్థవంతమైన ప్లాట్ఫారమ్ను సృష్టిస్తుంది. అవి ఎంత దగ్గరగా ఏకీకృతం చేయబడితే, ప్రతి కొత్త పని కోసం మొత్తం సిస్టమ్ను పునఃరూపకల్పన చేయకుండా మరిన్ని అప్లికేషన్లకు మద్దతు ఇవ్వబడుతుంది.
భవిష్యత్తును ఎదుర్కొనే సూత్రంఇండస్ట్రియల్ క్వాడ్రూప్డ్ రోబోటిక్స్ యొక్క దిశ ఒక సమన్వయ ప్లాట్ఫారమ్లో చలనశీలత, అవగాహన, స్వయంప్రతిపత్త ఆపరేషన్, మాడ్యులర్ పరికరాలు మరియు డేటా ఇంటెలిజెన్స్ను మిళితం చేసే టాస్క్-ఓరియెంటెడ్ సిస్టమ్ల వైపు ఉంటుంది.
తరచుగా అడిగే ప్రశ్నలు
పారిశ్రామిక చతుర్భుజ రోబోట్ అంటే ఏమిటి?
ఇది నాలుగు-కాళ్ల మొబైల్ రోబోటిక్ ప్లాట్ఫారమ్, ఇది తనిఖీ, పర్యవేక్షణ, డేటా సేకరణ మరియు సాంప్రదాయిక చక్రాల రోబోలు నావిగేట్ చేయడంలో ఇబ్బందిని కలిగించే పరిసరాలలో ఆపరేషన్ వంటి వృత్తిపరమైన పనుల కోసం రూపొందించబడింది.
అసమాన భూభాగానికి చతుర్భుజ రోబోట్లు ఎందుకు సరిపోతాయి?
నాలుగు వ్యక్తిగతంగా నియంత్రించబడే కాళ్లు ఫుట్ ప్లేస్మెంట్ మరియు శరీర భంగిమ కోసం మరిన్ని ఎంపికలను అందిస్తాయి. ప్లాట్ఫారమ్ దాని నిర్వచించిన ఆపరేటింగ్ సామర్థ్యంలో మెట్లు, వాలులు, ఖాళీలు, వదులుగా ఉండే ఉపరితలాలు మరియు భూభాగంలో ఇతర మార్పులను చర్చించడానికి ఇది సహాయపడుతుంది.
చతుర్భుజ రోబోట్ స్వయంప్రతిపత్తితో పనిచేయగలదా?
అవును. సిస్టమ్ ఆర్కిటెక్చర్పై ఆధారపడి, స్వయంప్రతిపత్త విధులు పర్యావరణ అవగాహన, స్థానాలు, రూట్ ప్లానింగ్, అడ్డంకిని నివారించడం, టాస్క్ ఎగ్జిక్యూషన్ మరియు డేటా సేకరణను కలిగి ఉంటాయి. స్వయంప్రతిపత్తి యొక్క సరైన స్థాయి అప్లికేషన్ మరియు పర్యావరణంపై ఆధారపడి ఉంటుంది.
క్వాడ్రప్డ్ ప్లాట్ఫారమ్లో ఏ సెన్సార్లను ఇన్స్టాల్ చేయవచ్చు?
సాధ్యమయ్యే పరికరాలలో కనిపించే-కాంతి కెమెరాలు, థర్మల్ ఇమేజింగ్ సిస్టమ్లు, డెప్త్ లేదా రేంజ్ సెన్సార్లు, ఎన్విరాన్మెంటల్ మానిటరింగ్ పరికరాలు, లైటింగ్ సిస్టమ్లు, కమ్యూనికేషన్ మాడ్యూల్స్ మరియు ఇతర టాస్క్-నిర్దిష్ట పరికరాలు ఉంటాయి. ఖచ్చితమైన కాన్ఫిగరేషన్ ప్లాట్ఫారమ్ మరియు అప్లికేషన్పై ఆధారపడి ఉంటుంది.
పారిశ్రామిక తనిఖీ కోసం చతుర్భుజ రోబోట్ను ఉపయోగించవచ్చా?
అవును. ఇది నిర్వచించిన మార్గాలను అనుసరించడం ద్వారా మరియు దృశ్య, ఉష్ణ లేదా ఇతర సెన్సార్ డేటాను సేకరించడం ద్వారా పారిశ్రామిక సౌకర్యాలు, పరికరాలు, మౌలిక సదుపాయాలు, సొరంగాలు, వర్క్షాప్లు మరియు ఇతర ప్రాంతాల సాధారణ తనిఖీకి మద్దతు ఇస్తుంది.
రోబోట్తో థర్మల్ ఇమేజింగ్ని అనుసంధానం చేయవచ్చా?
అవును. ఉష్ణోగ్రత వ్యత్యాసాలు తనిఖీ పనికి సంబంధించినప్పుడు సంప్రదాయ కెమెరాలతో పాటు థర్మల్ ఇమేజింగ్ను ఉపయోగించవచ్చు. సెన్సార్, మౌంటు స్థానం, పవర్ అవసరం మరియు డేటా ఇంటర్ఫేస్ పూర్తి సిస్టమ్లో భాగంగా మూల్యాంకనం చేయాలి.
రోబోట్కు అదనపు పరికరాలను జోడించవచ్చా?
అనేక ప్రొఫెషనల్ ప్లాట్ఫారమ్లు మాడ్యులర్ పరికరాలకు మద్దతు ఇవ్వగలవు, జోడించిన భాగాలు నిర్వచించిన మెకానికల్, ఎలక్ట్రికల్, బరువు మరియు ఇంటర్ఫేస్ పరిమితుల్లోనే ఉంటాయి. ప్రత్యేక కాన్ఫిగరేషన్ల కోసం కస్టమ్ బ్రాకెట్లు లేదా ఇతర ఇంటిగ్రేషన్ భాగాలు అవసరం కావచ్చు.
ప్లాట్ఫారమ్ను ఎంచుకునే ముందు ఏమి పరిగణించాలి?
ముఖ్యమైన కారకాలు భూభాగం, మెట్లు మరియు వాలు అవసరాలు, ఆపరేటింగ్ వాతావరణం, పేలోడ్ బరువు, సెన్సార్ అవసరాలు, శక్తి డిమాండ్, స్వయంప్రతిపత్త విధులు, డేటా వర్క్ఫ్లో, నిర్వహణ యాక్సెస్ మరియు కమ్యూనికేషన్ పరిస్థితులు.
ఒకే ప్లాట్ఫారమ్ వివిధ అప్లికేషన్లను సపోర్ట్ చేయగలదా?
అవును. మాడ్యులర్ డిజైన్ తనిఖీ, పర్యవేక్షణ, పర్యావరణ కొలత లేదా ఇతర నిర్వచించిన పారిశ్రామిక పనుల కోసం వివిధ సెన్సార్లు మరియు పరికరాలను ఇన్స్టాల్ చేయడానికి అనుమతిస్తుంది. అందుబాటులో ఉన్న కాన్ఫిగరేషన్ రోబోట్ ఆర్కిటెక్చర్ మరియు పరికరాల అవసరాలపై ఆధారపడి ఉంటుంది.
రోబోటిక్ పెట్రోల్ తర్వాత తనిఖీ డేటాను ఎలా ఉపయోగించవచ్చు?
సేకరించిన చిత్రాలు మరియు సెన్సార్ రీడింగ్లు స్థానాలు మరియు తనిఖీ పాయింట్లతో అనుబంధించబడతాయి, ఆపై ముందే నిర్వచించబడిన పరిస్థితుల కోసం సమీక్షించబడతాయి. చారిత్రక రికార్డులు తనిఖీ చక్రాల మధ్య పోలికకు మద్దతునిస్తాయి మరియు తదుపరి పనిని నిర్వహించడంలో సహాయపడతాయి.
స్వయంప్రతిపత్త ఆపరేషన్ ఆపరేటర్ల అవసరాన్ని తొలగిస్తుందా?
అవసరం లేదు. ఆటోమేషన్ నిరంతర మాన్యువల్ నియంత్రణను తగ్గిస్తుంది, అయితే పర్యవేక్షణ, మినహాయింపు నిర్వహణ, నిర్వహణ, అసాధారణ ఫలితాలు మరియు రోబోట్ నిర్వచించిన ఆపరేటింగ్ సామర్థ్యానికి వెలుపల ఉన్న పనుల కోసం ఆపరేటర్లు ఇప్పటికీ అవసరం కావచ్చు.
పారిశ్రామిక చతుర్భుజ రోబోట్లను ఏ పరిసరాలలో ఉపయోగించవచ్చు?
సంభావ్య అప్లికేషన్లలో ఫ్యాక్టరీలు, వర్క్షాప్లు, సొరంగాలు, పారిశ్రామిక సౌకర్యాలు, మౌలిక సదుపాయాల సైట్లు, అసమాన బహిరంగ ప్రాంతాలు మరియు మొబైల్ తనిఖీ లేదా డేటా సేకరణ అవసరమయ్యే ఇతర ప్రదేశాలు ఉన్నాయి. వాస్తవ అనుకూలత పర్యావరణ పరిస్థితులు మరియు ప్లాట్ఫారమ్ స్పెసిఫికేషన్లపై ఆధారపడి ఉంటుంది.
క్వాడ్రూప్డ్ రోబోటిక్స్ ప్రాజెక్ట్ గురించి చర్చించండి
మీ అప్లికేషన్కు అవసరమైన భూభాగ పరిస్థితులు, తనిఖీ పని, పరికరాల అవసరాలు, పేలోడ్ బరువు, ఆపరేటింగ్ వాతావరణం లేదా స్వయంప్రతిపత్త విధులను భాగస్వామ్యం చేయండి.
మీ ప్రాజెక్ట్ అవసరాలను చర్చించడానికి మమ్మల్ని సంప్రదించండి