- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
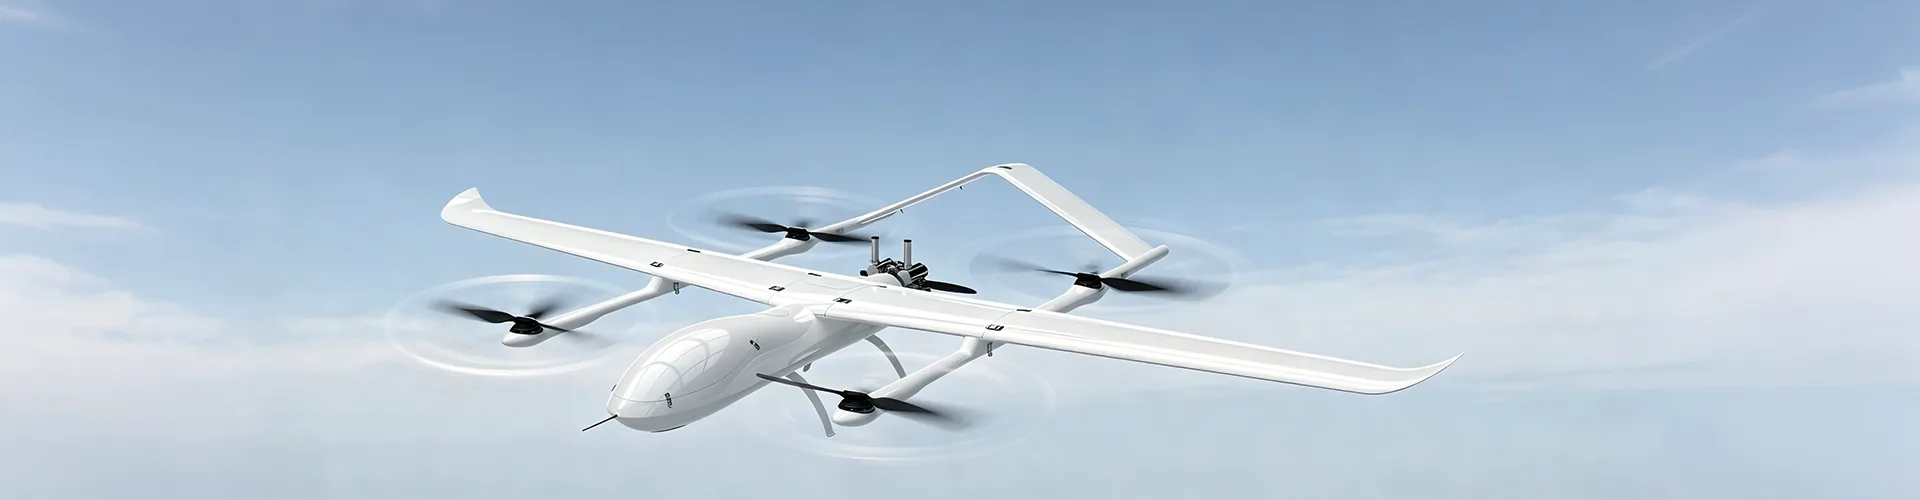
డ్రోన్ పేలోడ్లు పారిశ్రామిక UAVలను టాస్క్-ఓరియెంటెడ్ ప్లాట్ఫారమ్లుగా ఎలా మారుస్తాయి?
A డ్రోన్ పేలోడ్ ఒక నిర్దిష్ట పని సమయంలో పారిశ్రామిక UAV ఏమి గ్రహించగలదో, కొలవగలదో, తీసుకువెళ్లగలదో లేదా ఆపరేట్ చేయగలదో సిస్టమ్ నిర్ణయిస్తుంది. విమానాన్ని సాధారణ ఫ్లయింగ్ కెమెరాగా పరిగణించే బదులు, ఆధునిక UAV అభివృద్ధి ఫ్లైట్ ప్లాట్ఫారమ్ను కనిపించే-కాంతి కెమెరాలు, థర్మల్ ఇమేజింగ్ సిస్టమ్స్, LiDAR, వ్యవసాయ పంపిణీ పరికరాలు, మెటీరియల్ హ్యాండ్లింగ్ పరికరాలు, పర్యావరణ సెన్సార్లు, లైటింగ్ యూనిట్లు, కమ్యూనికేషన్ మాడ్యూల్స్ మరియు ఇంటెలిజెంట్ ఇమేజ్-విశ్లేషణ హార్డ్వేర్ వంటి అప్లికేషన్-నిర్దిష్ట పరికరాలతో మిళితం చేస్తుంది. తగిన పేలోడ్ని ఎంచుకోవడానికి సెన్సార్ ప్రయోజనం, భౌతిక పరిమాణం, బరువు, పవర్ డిమాండ్, మౌంటు పద్ధతి, డేటా అవసరాలు మరియు ఆపరేటింగ్ వాతావరణంపై శ్రద్ధ అవసరం. సరైన సమీకృత పేలోడ్ సర్వేయింగ్, తనిఖీ, వ్యవసాయం, అవస్థాపన పని, పర్యావరణ పర్యవేక్షణ మరియు ఇతర ప్రత్యేక అనువర్తనాల కోసం ఒక సాధారణ విమానాన్ని మరింత ఆచరణాత్మక వేదికగా మార్చగలదు.
విషయ సూచిక
సంబంధిత సాంకేతిక చర్చకు నేరుగా వెళ్లడానికి ఒక విభాగాన్ని క్లిక్ చేయండి.
- 1. UAV పేలోడ్ యొక్క పాత్రను ఏది నిర్ణయిస్తుంది?
- 2. సెన్సింగ్ మరియు మ్యాపింగ్ సిస్టమ్లు పారిశ్రామిక పనికి ఎలా మద్దతు ఇస్తాయి?
- 3. విజిబుల్-లైట్ కెమెరాలు ఎప్పుడు సరైన ఎంపిక?
- 4. కెమెరాలు మిస్ అయ్యే పరిస్థితులను థర్మల్ ఇమేజింగ్ ఎలా వెల్లడిస్తుంది?
- 5. UAV మ్యాపింగ్ కోసం LiDAR ఎప్పుడు పరిగణించబడాలి?
- 6. ఫంక్షనల్ ఎక్విప్మెంట్ UAV సామర్థ్యాలను ఎలా విస్తరించగలదు?
- 7. UAVలు ఎన్విరాన్మెంటల్ మానిటరింగ్కు ఎలా మద్దతు ఇస్తాయి?
- 8. ఇంటెలిజెంట్ అనాలిసిస్ పేలోడ్ వినియోగాన్ని ఎలా మెరుగుపరుస్తుంది?
- 9. పేలోడ్ సామగ్రిని సమగ్రపరిచేటప్పుడు ఏమి పరిగణించాలి?
- 10. కొనుగోలుదారులు సరైన కాన్ఫిగరేషన్ను ఎలా ఎంచుకోవాలి?
- 11. పారిశ్రామిక అనువర్తనాల కోసం పేలోడ్ సిస్టమ్లు ఎలా అభివృద్ధి చెందుతున్నాయి?
- 12. తరచుగా అడిగే ప్రశ్నలు
UAV పేలోడ్ యొక్క పాత్రను ఏది నిర్ణయిస్తుంది?
పేలోడ్ అనేది UAV సిస్టమ్లో భాగం, ఇది ఆపరేటింగ్ టాస్క్తో నేరుగా పరస్పర చర్య చేస్తుంది. విమానం ఫ్లైట్ ప్లాట్ఫారమ్ను అందిస్తుంది, అయితే పేలోడ్ నిర్దిష్ట అప్లికేషన్కు అవసరమైన సెన్సింగ్, కొలత, రవాణా, కమ్యూనికేషన్ లేదా కార్యాచరణ పనితీరును అందిస్తుంది.
ఈ సంబంధం ముఖ్యమైనది ఎందుకంటే ఒకే విధమైన విమాన లక్షణాలు కలిగిన రెండు విమానాలు వేర్వేరు పరికరాలతో అమర్చబడినప్పుడు పూర్తిగా భిన్నమైన పనులను చేయగలవు. కెమెరా ప్లాట్ఫారమ్ దృశ్య తనిఖీకి అనుకూలంగా ఉండవచ్చు, అయితే థర్మల్ ఇమేజింగ్ యూనిట్ ఉష్ణోగ్రత సమాచారాన్ని అందించగలదు. LiDAR సిస్టమ్ త్రిమితీయ ప్రాదేశిక డేటాను సేకరించగలదు, అయితే మెటీరియల్-హ్యాండ్లింగ్ అటాచ్మెంట్ పరికరాలను స్థానాల మధ్య తరలించగలదు.
కాబట్టి పేలోడ్ ఎంపిక విమానం ఏ సమాచారం లేదా భౌతిక పనికి మద్దతు ఇవ్వాలి అనే ప్రశ్నతో ప్రారంభమవుతుంది. విధిని నిర్వచించిన తర్వాత, అవసరమైన డేటా రకం, ఖచ్చితత్వం, కవరేజ్, బరువు, విద్యుత్ వినియోగం, ఇన్స్టాలేషన్ పద్ధతి మరియు పని వాతావరణం చుట్టూ పరికరాలను ఎంచుకోవచ్చు.
సెన్సింగ్ ఆపరేటింగ్ ప్రాంతం నుండి దృశ్య, ఉష్ణ, ప్రాదేశిక, పర్యావరణ లేదా ఇతర విధి-నిర్దిష్ట సమాచారాన్ని సేకరిస్తుంది.
ఆపరేషన్ స్ప్రేయింగ్, సీడింగ్, లిఫ్టింగ్, లైటింగ్ లేదా కమ్యూనికేషన్ వంటి నిర్వచించిన భౌతిక పనితీరును నిర్వహించడానికి విమానాన్ని అనుమతిస్తుంది.
విశ్లేషణ మరింత శ్రద్ధ అవసరమయ్యే ముందే నిర్వచించిన పరిస్థితులు, కొలతలు లేదా నమూనాలను గుర్తించడానికి సేకరించిన డేటాను ప్రాసెస్ చేస్తుంది.
పేలోడ్ ఎంపిక ఆపరేటింగ్ లక్ష్యాన్ని అనుసరించాలి
ఫ్లైట్ నుండి అవసరమైన అవుట్పుట్ను నిర్వచించడం ఉపయోగకరమైన ప్రారంభ స్థానం. ఊహించిన ఫలితం హై-రిజల్యూషన్ ఇమేజ్ అయితే, తగిన కనిపించే కాంతి కెమెరా సరిపోతుంది. ఉష్ణ వ్యత్యాసాలను గుర్తించడం లక్ష్యం అయితే, థర్మల్ ఇమేజింగ్ మరింత సముచితంగా ఉండవచ్చు. ఖచ్చితమైన త్రిమితీయ సమాచారం అవసరమైనప్పుడు, LiDAR మరింత సరిఅయిన డేటా మూలాన్ని అందించవచ్చు.
అదే సూత్రం కార్యాచరణ పరికరాలకు వర్తిస్తుంది. వ్యవసాయ పనికి మెటీరియల్ రవాణా లేదా పర్యావరణ నమూనా నుండి భిన్నమైన పేలోడ్ ఆర్కిటెక్చర్ అవసరం. అన్ని పేలోడ్లను పరస్పరం మార్చుకోగలిగిన పరికరాలుగా పరిగణించడం వలన నివారించదగిన ఏకీకరణ సమస్యలను సృష్టించవచ్చు ఎందుకంటే ప్రతి వర్గానికి వేర్వేరు యాంత్రిక మరియు విద్యుత్ అవసరాలు ఉంటాయి.
- పరికరాలను ఎంచుకునే ముందు విధిని నిర్వచించండి.
- అవసరమైన సమాచారం లేదా భౌతిక చర్య యొక్క రకాన్ని నిర్ణయించండి.
- విమానం సామర్థ్యం మరియు ప్రొపల్షన్ అవసరాలకు వ్యతిరేకంగా పేలోడ్ ద్రవ్యరాశిని తనిఖీ చేయండి.
- ఎయిర్క్రాఫ్ట్ ఎలక్ట్రికల్ సిస్టమ్తో పేలోడ్ పవర్ అవసరాలను సమీక్షించండి.
- మౌంటు పొజిషన్, బ్యాలెన్స్, డేటా కనెక్షన్లు మరియు మెయింటెనెన్స్ యాక్సెస్ని పరిగణించండి.
కీలక సూత్రంపని చుట్టూ పేలోడ్ ఎంచుకోవాలి. విమానం, పేలోడ్, పవర్ సిస్టమ్ మరియు మౌంటింగ్ స్ట్రక్చర్ను ఒక ఆపరేటింగ్ కాన్ఫిగరేషన్గా సమన్వయం చేయాలి.
సెన్సింగ్ మరియు మ్యాపింగ్ సిస్టమ్లు పారిశ్రామిక పనికి ఎలా మద్దతు ఇస్తాయి?
సెన్సింగ్ మరియు మ్యాపింగ్ పరికరాలు అనేక పారిశ్రామిక UAV అప్లికేషన్ల సమాచార పొరను అందిస్తుంది. భూమి నుండి ప్రత్యక్ష పరిశీలనపై పూర్తిగా ఆధారపడే బదులు, ఆపరేటర్లు మాన్యువల్గా తనిఖీ చేయడానికి కష్టమైన, సమయం తీసుకునే లేదా అసమర్థమైన ప్రదేశాల నుండి నిర్మాణాత్మక సమాచారాన్ని సేకరించవచ్చు.
వేర్వేరు సెన్సార్లు వివిధ రకాల డేటాను ఉత్పత్తి చేస్తాయి. కనిపించే కాంతి కెమెరాలు చిత్రాలు మరియు వీడియోలను అందిస్తాయి. థర్మల్ పరికరాలు ఉష్ణోగ్రత నమూనాలను గుర్తిస్తాయి. LiDAR ప్రాదేశిక కొలతలు మరియు పాయింట్-క్లౌడ్ డేటాను ఉత్పత్తి చేస్తుంది. తగిన సాంకేతికత ఏమి గమనించాలి మరియు ఫ్లైట్ తర్వాత సమాచారం ఎలా ఉపయోగించబడుతుందనే దానిపై ఆధారపడి ఉంటుంది.
| సామగ్రి రకం | ప్రాథమిక డేటా | సాధారణ పారిశ్రామిక ఉపయోగాలు |
|---|---|---|
| విజిబుల్-లైట్ కెమెరా | హై-రిజల్యూషన్ చిత్రాలు మరియు వీడియో | మౌలిక సదుపాయాల తనిఖీ, సౌకర్యాల పరిశీలన, వ్యవసాయ పర్యవేక్షణ, దృశ్య డాక్యుమెంటేషన్ |
| థర్మల్ ఇమేజింగ్ | ఉష్ణోగ్రత పంపిణీ మరియు ఉష్ణ నమూనాలు | సామగ్రి పరిస్థితి తనిఖీలు, ఫోటోవోల్టాయిక్ తనిఖీ, విద్యుత్ భాగాల అంచనా |
| లిడార్ | త్రిమితీయ ప్రాదేశిక కొలతలు | టెర్రైన్ మ్యాపింగ్, బిల్డింగ్ మోడలింగ్, మైన్ సర్వేయింగ్, రివర్ మరియు సైట్ మెజర్మెంట్ |
| పర్యావరణ సెన్సార్ | గ్యాస్, దుమ్ము, నీరు లేదా ఇతర పర్యావరణ డేటా | పర్యావరణ పర్యవేక్షణ, పారిశ్రామిక సైట్ అంచనా, ఫీల్డ్ డేటా సేకరణ |
వేర్వేరు సెన్సార్లను ఎందుకు భర్తీ చేయలేము
ప్రతి సెన్సార్ విభిన్న భౌతిక లక్షణాలను కొలుస్తుంది. కనిపించే కాంతి కెమెరా ఒక భాగం యొక్క రూపాన్ని చూపుతుంది, కానీ ఇది నేరుగా ఉష్ణోగ్రత సమాచారాన్ని అందించదు. థర్మల్ కెమెరా అసాధారణ ఉష్ణ నమూనాను చూపుతుంది, అయితే ఇది అధిక-రిజల్యూషన్ కెమెరా వలె అదే స్థాయి దృశ్య వివరాలను అందించదు.
LiDAR మళ్లీ విభిన్నంగా పనిచేస్తుంది. ఇది ప్రాదేశిక సమాచారాన్ని కొలుస్తుంది మరియు భూభాగం మరియు నిర్మాణాల యొక్క త్రిమితీయ ప్రాతినిధ్యాలను ఉత్పత్తి చేయగలదు. పని కేవలం దృశ్య రూపాన్ని కాకుండా జ్యామితి, దూరం, ఎలివేషన్, వాల్యూమ్ లేదా ఉపరితల నిర్మాణంపై ఆధారపడి ఉన్నప్పుడు ఇది విలువైనదిగా చేస్తుంది.
బహుళ డేటా మూలాలను కలపడం
కొన్ని అధునాతన అప్లికేషన్లు ఒక విమానంలో లేదా బహుళ విమానాలలో అనేక సెన్సార్ రకాలను మిళితం చేస్తాయి. ఉదాహరణకు, కనిపించే చిత్రాలు దృశ్యమాన సందర్భాన్ని అందించగలవు, అయితే ఉష్ణ సమాచారం ఉష్ణోగ్రత క్రమరాహిత్యాలను హైలైట్ చేస్తుంది. ప్రాదేశిక డేటా అదే తనిఖీ వర్క్ఫ్లోకు ఖచ్చితమైన రేఖాగణిత సమాచారాన్ని జోడించగలదు.
ఇటువంటి కలయికలు సేకరించిన సమాచారం యొక్క సంపూర్ణతను మెరుగుపరుస్తాయి, కానీ అవి అదనపు ఏకీకరణ అవసరాలను కూడా సృష్టిస్తాయి. విమానానికి తగినంత పేలోడ్ సామర్థ్యం, పవర్, మౌంటు స్పేస్, కమ్యూనికేషన్ ఇంటర్ఫేస్లు మరియు కంబైన్డ్ ఎక్విప్మెంట్ కోసం విమాన స్థిరత్వం అవసరం.
విజిబుల్-లైట్ కెమెరాలు ఎప్పుడు సరైన ఎంపిక?
విజిబుల్-లైట్ కెమెరాలు చాలా విస్తృతంగా వర్తించే పేలోడ్ రకాల్లో ఒకటిగా ఉన్నాయి, ఎందుకంటే అనేక పారిశ్రామిక పనులు దృశ్య సమాచారంతో ప్రారంభమవుతాయి. అధిక-రిజల్యూషన్ చిత్రాలు మరియు వీడియోలు నిర్మాణాలు, యంత్రాలు, వ్యవసాయ ప్రాంతాలు, భవనాలు మరియు ఇతర భౌతిక వాతావరణాల పరిస్థితిని డాక్యుమెంట్ చేయగలవు.
అవస్థాపన పని కోసం, విభిన్న కోణం లేదా దూరం నుండి కనిపించే ఉపరితల పరిస్థితులను పరిశీలించడంలో ఆపరేటర్లకు వివరణాత్మక చిత్రాలు సహాయపడతాయి. పారిశ్రామిక సౌకర్యాలు బాహ్య నిర్మాణాలు, పైకప్పు ప్రాంతాలు, పరికరాల స్థానాలు లేదా భూమి నుండి నిరంతరం పరిశీలించడానికి అనుకూలం కాని ఇతర ప్రాంతాలను గమనించడానికి ఏరియల్ ఇమేజింగ్ను ఉపయోగించవచ్చు.
రిజల్యూషన్ టాస్క్కు సరిపోలాలి
అధిక-రిజల్యూషన్ కెమెరా మరింత దృశ్యమాన వివరాలను సంగ్రహించగలదు, అయితే విమాన ఎత్తు, వీక్షణ క్షేత్రం, కదలిక, లైటింగ్, నిల్వ అవసరాలు మరియు వాస్తవ తనిఖీ లక్ష్యంతో పాటు రిజల్యూషన్ను పరిగణించాలి.
ఉదాహరణకు, విస్తృత-ప్రాంత వ్యవసాయ పరిశీలన విధి కవరేజీకి మరియు స్థిరమైన చిత్ర సేకరణకు ప్రాధాన్యతనిస్తుంది, అయితే వివరణాత్మక నిర్మాణ తనిఖీకి సమీప ఆపరేటింగ్ దూరం నుండి ఎక్కువ ఇమేజ్ వివరాలు అవసరం కావచ్చు.
వీడియో మరియు స్టిల్ చిత్రాలు విభిన్న ప్రయోజనాలను అందిస్తాయి
ఫ్లైట్ సమయంలో వీడియో నిరంతర దృశ్య సమాచారాన్ని అందించగలదు మరియు డైనమిక్ ఇన్స్పెక్షన్ వర్క్ఫ్లోస్ లేదా లైవ్ అబ్జర్వేషన్కు ఉపయోగపడుతుంది. నిశ్చల చిత్రాలు తదుపరి విశ్లేషణ, కొలత, పోలిక లేదా డాక్యుమెంటేషన్ కోసం అధిక-వివరమైన రికార్డులను అందించగలవు.
తగిన ఇమేజింగ్ మోడ్ పనిపై ఆధారపడి ఉంటుంది. కొన్ని అప్లికేషన్లు రెండింటి నుండి ప్రయోజనం పొందవచ్చు, ప్రత్యేకించి ఆపరేటర్లకు ప్రత్యక్ష పరిస్థితుల సమాచారం అవసరమైనప్పుడు, తదుపరి సమీక్ష కోసం వివరణాత్మక రికార్డులు కూడా అవసరం.
- మౌలిక సదుపాయాలు:బాహ్య ఉపరితలాలు మరియు నిర్మాణ పరిస్థితుల దృశ్య తనిఖీలకు మద్దతు ఇస్తుంది.
- పారిశ్రామిక సౌకర్యాలు:పైకప్పులు, పరికరాల ప్రాంతాలు మరియు ప్రాప్యత చేయడం కష్టతరమైన ప్రదేశాల యొక్క వైమానిక వీక్షణలను అందిస్తుంది.
- వ్యవసాయం:పంట పరిశీలన మరియు క్షేత్ర పరిస్థితుల దృశ్య అంచనాకు మద్దతు ఇస్తుంది.
- సాధారణ డాక్యుమెంటేషన్:నిర్వచించబడిన ప్రాంతాలు లేదా ఆస్తుల యొక్క పునరావృత దృశ్య రికార్డులను సృష్టిస్తుంది.
మౌంటు స్థిరత్వం చిత్రం నాణ్యతను కూడా ప్రభావితం చేస్తుంది
అధిక-నాణ్యత కెమెరా అస్థిర ఇన్స్టాలేషన్ను పూర్తిగా భర్తీ చేయదు. మోటార్లు మరియు తిరిగే భాగాల నుండి వైబ్రేషన్ సేకరించిన చిత్రాల నాణ్యతను ప్రభావితం చేస్తుంది, ప్రత్యేకించి పనికి చక్కటి దృశ్యమాన వివరాలు అవసరమైనప్పుడు.
కెమెరా మౌంటు, ఎయిర్క్రాఫ్ట్ స్ట్రక్చర్, వైబ్రేషన్ కంట్రోల్, ఫ్లైట్ బిహేవియర్ మరియు ఆపరేటింగ్ స్పీడ్ని కలిపి పరిగణించాలి. సేకరించిన డేటా ఉద్దేశించిన విశ్లేషణ కోసం తగినంత స్పష్టంగా ఉన్నప్పుడు మాత్రమే పేలోడ్ ఉపయోగపడుతుంది.
కెమెరాలు మిస్ అయ్యే పరిస్థితులను థర్మల్ ఇమేజింగ్ ఎలా వెల్లడిస్తుంది?
థర్మల్ ఇమేజింగ్ సంప్రదాయ విజువల్ ఫోటోగ్రఫీ నుండి భిన్నమైన సమాచారాన్ని అందిస్తుంది. ప్రధానంగా కనిపించే కాంతిపై ఆధారపడే బదులు, థర్మల్ సెన్సార్లు ఉపరితల ఉష్ణోగ్రతతో సంబంధం ఉన్న ఇన్ఫ్రారెడ్ రేడియేషన్లో వైవిధ్యాలను గుర్తిస్తాయి.
ఆస్తి యొక్క స్థితి ఉష్ణ పంపిణీకి సంబంధించి ఉన్నప్పుడు ఇది థర్మల్ పరికరాలను ఉపయోగకరంగా చేస్తుంది. అసాధారణంగా పనిచేసే ఎలక్ట్రికల్ భాగం స్థానికీకరించిన ఉష్ణోగ్రత పెరుగుదలను కలిగిస్తుంది. ఫోటోవోల్టాయిక్ ఇన్స్టాలేషన్ మాడ్యూల్స్లో ఉష్ణోగ్రత వ్యత్యాసాలను చూపుతుంది. పారిశ్రామిక పరికరాలు తనిఖీ సమయంలో అదనపు సమాచారాన్ని అందించే ఉష్ణ నమూనాలను కూడా ఉత్పత్తి చేయగలవు.
థర్మల్ డేటా తనిఖీ యొక్క మరొక పొరను జోడిస్తుంది
దృశ్య మరియు ఉష్ణ సమాచారం ఒకదానికొకటి పూర్తి చేయగలవు. కనిపించే చిత్రం ఒక భాగం యొక్క భౌతిక రూపాన్ని చూపుతుంది, అయితే థర్మల్ చిత్రం ఆ భాగం యొక్క భాగానికి భిన్నమైన ఉష్ణోగ్రత నమూనా ఉందో లేదో చూపుతుంది.
కేవలం ప్రదర్శన ద్వారా మాత్రమే సమస్యను విశ్వసనీయంగా గుర్తించలేనప్పుడు ఇది థర్మల్ పరికరాలను ప్రత్యేకంగా ఉపయోగకరంగా చేస్తుంది. అయినప్పటికీ, థర్మల్ రీడింగులను ఇప్పటికీ పరికరాలు, పర్యావరణం, ఉపరితల లక్షణాలు మరియు కొలత పరిస్థితులకు అనుగుణంగా అర్థం చేసుకోవాలి.
పవర్ ఇన్ఫ్రాస్ట్రక్చర్
థర్మల్ ఇమేజింగ్ ఎలక్ట్రికల్ భాగాలు మరియు ఇతర పరికరాలలో ఉష్ణోగ్రత వ్యత్యాసాలను గుర్తించడంలో సహాయపడుతుంది, ఇక్కడ అసాధారణ వేడికి తదుపరి తనిఖీ అవసరం కావచ్చు.
ఫోటోవోల్టాయిక్ వ్యవస్థలు
సౌర మాడ్యూల్స్ అంతటా ఉష్ణోగ్రత నమూనాలు వైమానిక తనిఖీ వర్క్ఫ్లోల సమయంలో అదనపు సమాచారాన్ని అందించగలవు.
పారిశ్రామిక యంత్రాలు
పరికరాల పరిస్థితి అసాధారణ ఉష్ణ ఉత్పత్తితో అనుబంధించబడినప్పుడు థర్మల్ చిత్రాలు దృశ్య తనిఖీని భర్తీ చేయగలవు.
సంయుక్త తనిఖీ
భౌతిక రూపాన్ని మరియు ఉష్ణోగ్రత ప్రవర్తనను మూల్యాంకనం చేయవలసి వచ్చినప్పుడు కనిపించే మరియు థర్మల్ సెన్సార్లను కలిపి ఉపయోగించవచ్చు.
పర్యావరణ పరిస్థితులు ఇప్పటికీ ముఖ్యమైనవి
థర్మల్ ఇమేజింగ్ పరిసర వాతావరణం నుండి స్వతంత్రంగా పనిచేయదు. వాతావరణం, ఉపరితల లక్షణాలు, కొలత దూరం మరియు ఉష్ణ మార్పిడి సెన్సార్ గమనించే వాటిని ప్రభావితం చేయవచ్చు.
ఈ కారణంగా, థర్మల్ తనిఖీలో ఆపరేటింగ్ పరిస్థితులు మరియు వివరణ పద్ధతులను స్పష్టంగా నిర్వచించాలి. పేలోడ్ డేటాను అందిస్తుంది, అయితే తనిఖీ వర్క్ఫ్లో ఆ డేటాను ఎలా మూల్యాంకనం చేయాలో నిర్ణయిస్తుంది.
UAV మ్యాపింగ్ కోసం LiDAR ఎప్పుడు పరిగణించబడాలి?
పని కేవలం దృశ్య రూపాన్ని మాత్రమే కాకుండా ఖచ్చితమైన ప్రాదేశిక సమాచారంపై ఆధారపడి ఉన్నప్పుడు LiDAR విలువైనదిగా మారుతుంది. ఇది దూర కొలతలను సేకరించి, భూభాగం, నిర్మాణాలు మరియు ఇతర పరిసరాల యొక్క త్రిమితీయ ప్రాతినిధ్యాలకు మద్దతు ఇచ్చే పాయింట్-క్లౌడ్ డేటాను రూపొందించగలదు.
ఇది మైన్ సర్వేయింగ్, బిల్డింగ్ మోడలింగ్, టెర్రైన్ మ్యాపింగ్, కన్స్ట్రక్షన్ మెజర్మెంట్ మరియు రివర్ లేదా సైట్ సర్వేలు వంటి అప్లికేషన్లకు LiDARని అనుకూలంగా చేస్తుంది.
త్రిమితీయ సమాచారం వర్క్ఫ్లోను మారుస్తుంది
సాంప్రదాయ ఛాయాచిత్రాలు రెండు డైమెన్షనల్ ఇమేజ్ సమాచారాన్ని అందిస్తాయి. LiDAR లోతు మరియు దూర కొలతలను జోడిస్తుంది, సర్వే చేయబడిన ప్రదేశంలో ప్రాదేశిక సంబంధాలను పునర్నిర్మించడానికి సాఫ్ట్వేర్ను అనుమతిస్తుంది.
భవనం కోసం, ఇది త్రిమితీయ నమూనాను రూపొందించడంలో సహాయపడుతుంది. భూభాగం కోసం, ఇది ఎలివేషన్ సమాచారాన్ని అందించగలదు. గని లేదా పారిశ్రామిక సైట్ కోసం, ఇది ఉపరితలాలు, వాలులు మరియు ప్రాదేశిక సంబంధాల కొలతలకు మద్దతు ఇస్తుంది.
| టాస్క్ | ఉపయోగకరమైన ప్రాదేశిక అవుట్పుట్ | సంభావ్య అప్లికేషన్ |
|---|---|---|
| భూభాగ సర్వే | ఎత్తు మరియు ఉపరితల సమాచారం | సైట్ మ్యాపింగ్, భూభాగ విశ్లేషణ, రూట్ ప్లానింగ్ |
| బిల్డింగ్ మోడలింగ్ | త్రిమితీయ నిర్మాణ డేటా | డిజిటల్ మోడలింగ్ మరియు డైమెన్షనల్ విశ్లేషణ |
| గని మ్యాపింగ్ | ఉపరితల జ్యామితి మరియు ప్రాదేశిక కొలతలు | సర్వేయింగ్ మరియు సైట్ డాక్యుమెంటేషన్ |
| నది సర్వే | జలమార్గాల చుట్టూ ఉన్న ప్రాదేశిక మరియు భూభాగ సమాచారం | సైట్ కొలత మరియు పర్యావరణ అంచనా |
LiDARకి తగిన విమాన ప్రణాళిక అవసరం
డేటా నాణ్యత సెన్సార్పైనే కాకుండా విమాన మార్గం, ఆపరేటింగ్ ఎత్తు, ఎయిర్క్రాఫ్ట్ స్థిరత్వం, పర్యావరణ పరిస్థితులు మరియు డేటా ప్రాసెసింగ్ పద్ధతులపై కూడా ఆధారపడి ఉంటుంది.
సెన్సార్ స్థిరమైన ప్రాదేశిక కొలతలను సేకరించగలిగేలా విమానం తగిన విమాన స్థితిని నిర్వహించాలి. పాయింట్ క్లౌడ్లు, టెర్రైన్ మోడల్లు లేదా త్రీ-డైమెన్షనల్ స్ట్రక్చర్ల వంటి ప్రాజెక్ట్కి అవసరమైన ఫార్మాట్లో ఫలితంగా డేటా ప్రాసెస్ చేయబడాలి.
ఈ మూలకాలు సమన్వయంతో ఉన్నప్పుడు, LiDAR మాన్యువల్ కొలత కష్టంగా లేదా అసమర్థంగా ఉండే ప్రాంతాల గురించి మరింత వివరణాత్మక ప్రాదేశిక వీక్షణను అందిస్తుంది.
ఫంక్షనల్ ఎక్విప్మెంట్ UAV సామర్థ్యాలను ఎలా విస్తరించగలదు?
ప్రతి పేలోడ్ సమాచారాన్ని సేకరించడానికి రూపొందించబడలేదు. కొన్ని భౌతిక ఆపరేషన్ చేయడానికి లేదా నేలపై నిర్వచించిన వర్క్ఫ్లోకు మద్దతు ఇవ్వడానికి రూపొందించబడ్డాయి.
వ్యవసాయ పంపిణీ పరికరాలు, మెటీరియల్ లిఫ్టింగ్ సిస్టమ్లు, లైటింగ్ మాడ్యూల్స్ మరియు కమ్యూనికేషన్ పరికరాలు ఫంక్షనల్ పేలోడ్ వర్గాలకు ఉదాహరణలు. వారు UAV పాత్రను పరిశీలన వేదిక నుండి పని-ఆధారిత వైమానిక సాధనంగా మారుస్తారు.
వ్యవసాయ స్ప్రేయింగ్ మరియు సీడింగ్
వ్యవసాయ పరికరాలలో ఖచ్చితమైన స్ప్రేయింగ్ సిస్టమ్స్, మెటీరియల్ డిస్ట్రిబ్యూషన్ బాక్స్లు మరియు సీడింగ్ పరికరాలు ఉంటాయి. ఈ వ్యవస్థలు కంటైనర్ యొక్క సాధారణ రవాణా కాకుండా నియంత్రిత పంపిణీ చుట్టూ రూపొందించబడ్డాయి.
విమానం పేలోడ్ మాస్, లిక్విడ్ లేదా మెటీరియల్ వాల్యూమ్, డిస్ట్రిబ్యూషన్ మెకానిజం, పవర్ అవసరాలు మరియు ఆపరేటింగ్ ప్యాటర్న్ను పరిగణనలోకి తీసుకోవాలి. యూనిఫాం అప్లికేషన్ పేలోడ్ మెకానిజం మరియు విమానం పనిచేసే విధానం రెండింటిపై ఆధారపడి ఉంటుంది.
మెటీరియల్ ట్రైనింగ్ మరియు రవాణా
మెటీరియల్-హ్యాండ్లింగ్ పరికరాలు విమానాన్ని తేలికైన సాధనాలు, భాగాలు లేదా నిర్వహణ సామగ్రిని భూమి నుండి నేరుగా చేరుకోవడం కష్టంగా ఉన్న ప్రదేశాలకు తరలించడానికి అనుమతిస్తుంది.
యాంత్రిక నిర్మాణం విమానాన్ని సమతుల్యంగా ఉంచేటప్పుడు ఉద్దేశించిన లోడ్కు మద్దతు ఇవ్వాలి. కాన్ఫిగరేషన్ని అభివృద్ధి చేస్తున్నప్పుడు లోడ్ లొకేషన్, అటాచ్మెంట్ పాయింట్లు, స్ట్రక్చరల్ స్ట్రెంగ్త్ మరియు రిలీజ్ లేదా హ్యాండ్లింగ్ మెకానిజమ్స్ అన్నీ పరిగణనలోకి తీసుకోవాలి.
లైటింగ్ మరియు కమ్యూనికేషన్ పరికరాలు
అధిక-తీవ్రత లైటింగ్ రాత్రిపూట తనిఖీ, నిర్వహణ మరియు ఇతర తక్కువ-కాంతి ఆపరేటింగ్ పరిస్థితులకు మద్దతు ఇస్తుంది. సాధారణ నియంత్రణ స్థానానికి దూరంగా ఉన్న వ్యక్తులతో ఆపరేటర్లు కమ్యూనికేట్ చేయాల్సి వచ్చినప్పుడు కమ్యూనికేషన్ పరికరాలు నిజ-సమయ వాయిస్ ప్రసారాన్ని అందించగలవు.
విమానాన్ని పూర్తి వ్యవస్థగా ఎందుకు పరిగణించాలో ఈ పేలోడ్లు తెలియజేస్తాయి. లైటింగ్ విద్యుత్ డిమాండ్ను జోడిస్తుంది. కమ్యూనికేషన్ పరికరాలు విద్యుత్ మరియు డేటా అవసరాలను జోడిస్తాయి. ట్రైనింగ్ పరికరాలు నిర్మాణ భారాన్ని మారుస్తాయి. వ్యవసాయ పరికరాలు ఆపరేషన్ అంతటా విమాన ద్రవ్యరాశిని ప్రభావితం చేస్తాయి.
స్ప్రేయింగ్ & సీడింగ్ వ్యవసాయ కార్యకలాపాలకు అనువైన ఎయిర్క్రాఫ్ట్ ప్లాట్ఫారమ్తో నియంత్రిత మెటీరియల్ పంపిణీని మిళితం చేస్తుంది.
మెటీరియల్ హ్యాండ్లింగ్ ఎంచుకున్న స్థానాలకు తేలికపాటి సాధనాలు మరియు సామగ్రిని రవాణా చేయడానికి ప్రత్యేక నిర్మాణాలను ఉపయోగిస్తుంది.
లైటింగ్ & కమ్యూనికేషన్ నిర్దిష్ట తనిఖీ, నిర్వహణ మరియు కార్యాచరణ వర్క్ఫ్లోల కోసం ప్రకాశం లేదా వాయిస్ కమ్యూనికేషన్ ఫంక్షన్లను జోడిస్తుంది.
ఫంక్షనల్ పేలోడ్లకు మౌంటు స్థలం కంటే ఎక్కువ అవసరం
భౌతిక పనితీరును నిర్వహించే పేలోడ్ ఆపరేషన్ సమయంలో డైనమిక్ లోడ్లను సృష్టించగలదు. ఒక స్ప్రేయింగ్ పరికరం పదార్థం వినియోగించబడినందున దాని ద్రవ్యరాశిని మారుస్తుంది. ఒక వస్తువు తీయబడినప్పుడు లేదా విడుదల చేయబడినప్పుడు ఒక ట్రైనింగ్ అటాచ్మెంట్ విమానం యొక్క లోడ్ను మారుస్తుంది.
ఈ మార్పులు డెవలపర్లు స్టాటిక్ పేలోడ్ బరువును మాత్రమే కాకుండా ఆపరేటింగ్ క్రమాన్ని మూల్యాంకనం చేయవలసి ఉంటుందని అర్థం. యాంత్రిక నిర్మాణం, ప్రొపల్షన్ సామర్థ్యం, నియంత్రణ ప్రతిస్పందన, బ్యాటరీ సామర్థ్యం మరియు గురుత్వాకర్షణ కేంద్రం అన్నీ ప్రభావితం కావచ్చు.
UAVలు ఎన్విరాన్మెంటల్ మానిటరింగ్కు ఎలా మద్దతు ఇస్తాయి?
పర్యావరణ పేలోడ్లు పారిశ్రామిక ప్రదేశాలు, జలమార్గాలు, వ్యవసాయ ప్రాంతాలు మరియు పంపిణీ చేయబడిన కొలత అవసరమయ్యే ఇతర ప్రదేశాల నుండి సమాచారాన్ని సేకరించేందుకు విమానాలను అనుమతిస్తాయి.
పరికరాలపై ఆధారపడి, UAV గ్యాస్-డిటెక్షన్ సెన్సార్లు, డస్ట్-మానిటరింగ్ పరికరాలు, నీటి-నమూనా పరికరాలు లేదా ఇతర ప్రత్యేక సెన్సార్లను కలిగి ఉంటుంది. విమానం మొబిలిటీని అందిస్తుంది, అయితే పేలోడ్ కొలత ఫంక్షన్ను అందిస్తుంది.
గ్యాస్ మరియు గాలి నాణ్యత పర్యవేక్షణ
గ్యాస్ డిటెక్షన్ పరికరాలు పారిశ్రామిక సౌకర్యాలు లేదా గాలి పరిస్థితులను మూల్యాంకనం చేయాల్సిన ఇతర ప్రాంతాల చుట్టూ ఎంచుకున్న స్థానాల్లో సమాచారాన్ని సేకరించగలవు. ఏరియల్ మొబిలిటీ ప్రతి ప్రాంతంలో భౌతికంగా ప్రవేశించకుండా అనేక స్థానాలను తనిఖీ చేయడానికి ఆపరేటర్లకు సహాయపడుతుంది.
విశ్వసనీయ పర్యవేక్షణ కోసం, సెన్సార్ దాని పేర్కొన్న కొలత పరిస్థితుల ప్రకారం నిర్వహించబడాలి. ఎత్తు, గాలి ప్రవాహం, సెన్సార్ ప్రతిస్పందన, నమూనా పద్ధతి మరియు విమాన మార్గం సేకరించిన డేటాను ప్రభావితం చేయవచ్చు.
నీటి-నాణ్యత నమూనా
నదులు, జలాశయాలు లేదా ఇతర నీటి వనరుల వెంబడి ఎంచుకున్న స్థానాల నుండి నమూనాలు లేదా కొలతలు సేకరించాల్సిన అవసరం ఉన్న చోట నీటి నమూనా పరికరాలను ఉపయోగించవచ్చు. తీరం నుండి నేరుగా యాక్సెస్ చేయడానికి అసౌకర్యంగా ఉండే ప్రదేశాలను విమానం చేరుకోగలదు.
పేలోడ్ డిజైన్ నమూనా పద్ధతి, కంటైనర్ సామర్థ్యం, అటాచ్మెంట్ నిర్మాణం మరియు విమానం మరియు నీటి పర్యావరణం మధ్య పరస్పర చర్యను పరిగణనలోకి తీసుకోవాలి.
దుమ్ము మరియు కణాల పర్యవేక్షణ
గాలిలో ఉండే కొలత పరికరాలు దుమ్ము లేదా ఇతర నలుసు పరిస్థితుల పర్యవేక్షణకు కూడా తోడ్పడతాయి. లక్ష్యం కేవలం పఠనాన్ని సేకరించడమే కాదు, నిర్వచించబడిన స్థానాలు మరియు ఆపరేటింగ్ పరిస్థితులలో పునరావృతమయ్యే కొలత ప్రక్రియను సృష్టించడం.
- కొలవవలసిన పర్యావరణ పరామితిని నిర్వచించండి.
- అవసరమైన కొలత పరిధి మరియు అనువర్తనానికి సరిపోలే సెన్సార్ను ఎంచుకోండి.
- పర్యవేక్షణ లక్ష్యం చుట్టూ విమాన మార్గాలు మరియు నమూనా స్థానాలను ప్లాన్ చేయండి.
- వాతావరణం, గాలి ప్రవాహం, ఉష్ణోగ్రత మరియు ఇతర పర్యావరణ చరరాశులను పరిగణించండి.
- సేకరించిన డేటా ఎలా నిల్వ చేయబడుతుందో, ప్రాసెస్ చేయబడుతుందో మరియు వివరించబడుతుందో నిర్వచించండి.
డేటా నాణ్యత ముఖ్యంసెన్సార్ దాని ఆపరేటింగ్ పరిస్థితులు, ఇన్స్టాలేషన్, నమూనా పద్ధతి మరియు డేటా-ప్రాసెసింగ్ వర్క్ఫ్లో సరిగ్గా సమన్వయంతో ఉన్నప్పుడు మాత్రమే ఉపయోగకరమైన సమాచారాన్ని ఉత్పత్తి చేస్తుంది.
ఇంటెలిజెంట్ అనాలిసిస్ పేలోడ్ వినియోగాన్ని ఎలా మెరుగుపరుస్తుంది?
డేటాను సేకరించడం అనేది తనిఖీ వర్క్ఫ్లో ఒక భాగం మాత్రమే. ఇమేజ్ మరియు సెన్సార్ డేటాసెట్లు పెద్దవిగా మారడంతో, స్వయంచాలక విశ్లేషణ ఆపరేటర్లకు ముందే నిర్వచించిన పరిస్థితులను మరింత సమర్థవంతంగా గుర్తించడంలో సహాయపడుతుంది.
ఉపరితల పగుళ్లు, కనిపించే లైన్ దెబ్బతినడం, పరికరాల క్రమరాహిత్యాలు లేదా ముందే నిర్వచించబడిన దృశ్యమాన అసమానతలు వంటి పరిస్థితులను గుర్తించడానికి AI-ఆధారిత ఇమేజ్-విశ్లేషణ మాడ్యూల్లను తగిన కెమెరాలతో ఉపయోగించవచ్చు. రా చిత్ర డేటాను తనిఖీ నిర్ణయాలకు మద్దతు ఇచ్చే సమాచారంగా మార్చడమే లక్ష్యం.
చిత్రం సేకరణ నుండి పరిస్థితి గుర్తింపు వరకు
సాంప్రదాయిక తనిఖీ వర్క్ఫ్లో, ఒక విమానం పెద్ద సంఖ్యలో చిత్రాలను రూపొందించవచ్చు, వాటిని తర్వాత మాన్యువల్గా సమీక్షించవలసి ఉంటుంది. ఒక తెలివైన విశ్లేషణ మాడ్యూల్ సేకరించిన చిత్రాలను మరియు ముందే నిర్వచించిన గుర్తింపు ప్రమాణాలకు సరిపోయే ఫ్లాగ్ ప్రాంతాలను ప్రాసెస్ చేయగలదు.
ఇది మానవ సమీక్ష అవసరాన్ని తొలగించదు. బదులుగా, ఇది పెద్ద మొత్తంలో తనిఖీ డేటాను నిర్వహించడంలో సహాయపడుతుంది మరియు దగ్గరి పరిశీలన అవసరమయ్యే చిత్రాలు లేదా స్థానాల వైపు దృష్టిని మళ్లిస్తుంది.
రియల్ టైమ్ మరియు పోస్ట్-ఫ్లైట్ విశ్లేషణ
సిస్టమ్ ఆర్కిటెక్చర్పై ఆధారపడి, విమాన సమయంలో లేదా డేటా సేకరణ తర్వాత విశ్లేషణ జరుగుతుంది. తక్షణ నిర్ణయాలు అవసరమైనప్పుడు రియల్ టైమ్ ప్రాసెసింగ్ వేగవంతమైన సమాచారాన్ని అందిస్తుంది. పోస్ట్-ఫ్లైట్ ప్రాసెసింగ్ పెద్ద డేటాసెట్లు మరియు అదనపు కంప్యూటింగ్ వనరులను ఉపయోగించి మరింత వివరణాత్మక విశ్లేషణకు మద్దతు ఇస్తుంది.
డేటా సేకరణ
ఫ్లైట్ ప్లాన్ మరియు టాస్క్ అవసరాలకు అనుగుణంగా సెన్సార్ ఇమేజ్లు లేదా కొలతలను క్యాప్చర్ చేస్తుంది.
డేటా స్క్రీనింగ్
సిస్టమ్ సేకరించిన సమాచారాన్ని ప్రాసెస్ చేస్తుంది మరియు ముందే నిర్వచించిన నమూనాలు లేదా షరతులను గుర్తిస్తుంది.
ఫలితాల సంస్థ
సంభావ్య సమస్యలను స్థానం, పరికరాలు, చిత్రం లేదా ఇతర ప్రాజెక్ట్-నిర్వచించిన ప్రమాణాల ద్వారా వర్గీకరించవచ్చు.
మానవ ధృవీకరణ
ఆపరేటర్లు ఫ్లాగ్ చేయబడిన సమాచారాన్ని సమీక్షించగలరు మరియు అదనపు తనిఖీ అవసరమా అని నిర్ణయించగలరు.
ఇంటిగ్రేషన్ ఆచరణాత్మక ఉపయోగాన్ని నిర్ణయిస్తుంది
ఇంటెలిజెంట్ మాడ్యూల్కి తగిన ఇమేజ్ డేటా, తగిన కంప్యూటింగ్ వనరులు, అనుకూల ఇంటర్ఫేస్లు మరియు తగిన మౌంటుకి యాక్సెస్ అవసరం. ఉపయోగకరమైన సమాచారాన్ని సేకరించడానికి సెన్సార్ను అనుమతించే విమాన స్థితిని కూడా విమానం నిర్వహించాలి.
ఫలితంగా, AI కార్యాచరణను కెమెరా, ఎయిర్క్రాఫ్ట్, డేటా లింక్, పవర్ సిస్టమ్ మరియు ప్రాసెసింగ్ వర్క్ఫ్లో నుండి విడిగా పరిగణించకూడదు. ఈ భాగాలు ఎలా కలిసి పనిచేస్తాయి అనే దాని నుండి ఆచరణాత్మక విలువ వస్తుంది.
పేలోడ్ సామగ్రిని సమగ్రపరిచేటప్పుడు ఏమి పరిగణించాలి?
పేలోడ్ ఇంటిగ్రేషన్ యాంత్రిక అనుకూలతతో ప్రారంభమవుతుంది కానీ విద్యుత్, నిర్మాణ, నియంత్రణ, ఉష్ణ మరియు డేటా పరిగణనలకు విస్తరించింది. పేలోడ్ లాబొరేటరీ బెంచ్పై సరిగ్గా పని చేయవచ్చు మరియు అది విమానంలో విశ్వసనీయంగా పనిచేయడానికి ముందు ఇంకా మార్పులు అవసరం.
బరువు మరియు గురుత్వాకర్షణ కేంద్రం
పేలోడ్ ద్రవ్యరాశి నేరుగా విమానం యొక్క మొత్తం ఆపరేటింగ్ బరువుకు దోహదం చేస్తుంది. మరీ ముఖ్యంగా, ఆ ద్రవ్యరాశి యొక్క స్థానం విమానం యొక్క గురుత్వాకర్షణ కేంద్రాన్ని ప్రభావితం చేస్తుంది.
రెండు పేలోడ్లు ఒకే ద్రవ్యరాశిని కలిగి ఉన్నప్పటికీ, విమానం మధ్యలో మౌంట్ చేయబడిన పేలోడ్ దానికి దగ్గరగా అమర్చబడిన దాని నుండి భిన్నమైన ప్రభావాన్ని చూపుతుంది. అందువల్ల నిర్మాణ రూపకల్పన సమయంలో మౌంటు స్థానం పరిగణించాలి.
శక్తి అవసరాలు
కొన్ని పేలోడ్లు సాపేక్షంగా తక్కువ విద్యుత్ డిమాండ్ను కలిగి ఉంటాయి, మరికొన్నింటికి గణనీయమైన శక్తి అవసరం కావచ్చు. లైటింగ్ సిస్టమ్లు, పవర్డ్ మెకానిజమ్స్, కంప్యూటింగ్ మాడ్యూల్స్ మరియు కొన్ని సెన్సార్లు అన్నీ విమానం యొక్క ఎలక్ట్రికల్ లోడ్ను పెంచుతాయి.
ఎయిర్క్రాఫ్ట్ బ్యాటరీ మరియు పవర్ డిస్ట్రిబ్యూషన్ సిస్టమ్ ఈ అదనపు అవసరాన్ని పరిగణనలోకి తీసుకోవాలి. లేకపోతే, పేలోడ్ పూర్తి ప్లాట్ఫారమ్ యొక్క ఆపరేటింగ్ ప్రవర్తనను ప్రభావితం చేయవచ్చు.
మౌంటు మరియు వైబ్రేషన్
అనవసరమైన కదలికను పరిమితం చేస్తూ మౌంటు నిర్మాణం తప్పనిసరిగా పేలోడ్ను సురక్షితంగా ఉంచాలి. కెమెరాలు మరియు ఇతర ఖచ్చితత్వ సెన్సార్ల కోసం, వైబ్రేషన్ డేటా నాణ్యతను ప్రభావితం చేస్తుంది. ఫంక్షనల్ పరికరాల కోసం, నిర్మాణాత్మక కదలిక భౌతిక ఆపరేషన్ యొక్క ఖచ్చితత్వాన్ని ప్రభావితం చేస్తుంది.
డేటా మరియు కమ్యూనికేషన్ ఇంటర్ఫేస్లు
ఆధునిక పేలోడ్లు పెద్ద ఇమేజ్ ఫైల్లు, లైవ్ వీడియో, సెన్సార్ కొలతలు లేదా ఇతర నిర్మాణాత్మక సమాచారాన్ని రూపొందించవచ్చు. కమ్యూనికేషన్ ఆర్కిటెక్చర్ పేలోడ్, ఎయిర్క్రాఫ్ట్, గ్రౌండ్ ఎక్విప్మెంట్ లేదా ఆన్బోర్డ్ ప్రాసెసింగ్ సిస్టమ్ మధ్య అవసరమైన డేటా ప్రవాహానికి మద్దతు ఇవ్వాలి.
| ఇంటిగ్రేషన్ ఏరియా | కీలక ప్రశ్న | సంభావ్య ప్రభావం |
|---|---|---|
| బరువు | విమానం పూర్తి పేలోడ్ ద్రవ్యరాశికి మద్దతు ఇవ్వగలదా? | మొత్తం విమానం లోడ్ మరియు ప్రొపల్షన్ డిమాండ్ను ప్రభావితం చేస్తుంది |
| గురుత్వాకర్షణ కేంద్రం | పేలోడ్ ఎక్కడ ఉంచబడింది? | విమానం బ్యాలెన్స్ మరియు విమాన ప్రవర్తనను ప్రభావితం చేయవచ్చు |
| శక్తి | పరికరానికి ఎంత విద్యుత్ అవసరం? | మొత్తం విద్యుత్ లోడ్ మరియు బ్యాటరీ అవసరాలను మారుస్తుంది |
| మౌంటు | పరికరాలు ఎలా జోడించబడ్డాయి మరియు స్థిరీకరించబడతాయి? | నిర్మాణ సమగ్రత, వైబ్రేషన్ మరియు డేటా నాణ్యతను ప్రభావితం చేస్తుంది |
| డేటా ఇంటర్ఫేస్ | సమాచారం ఎలా ప్రసారం చేయబడుతుంది లేదా నిల్వ చేయబడుతుంది? | కమ్యూనికేషన్ మరియు ప్రాసెసింగ్ అవసరాలను నిర్ణయిస్తుంది |
| నిర్వహణ | పరికరాలను సమర్థవంతంగా యాక్సెస్ చేయగలరా మరియు భర్తీ చేయవచ్చా? | సేవా సామర్థ్యం మరియు కార్యాచరణ సౌలభ్యాన్ని ప్రభావితం చేస్తుంది |
ఉత్పత్తికి ముందు ఇంటిగ్రేషన్ సమీక్షించబడాలి
ఎయిర్క్రాఫ్ట్ నిర్మాణం మరియు పేలోడ్ మౌంటు సిస్టమ్ని ఖరారు చేసే ముందు ఇంటర్ఫేస్ సమస్యలను పరిష్కరించడం సాధారణంగా సులభం. డ్రాయింగ్లు, పరికరాల కొలతలు, కనెక్టర్ స్థానాలు, పవర్ స్పెసిఫికేషన్లు, మౌంటు పాయింట్లు మరియు ఆపరేటింగ్ అవసరాలు ఉపయోగకరమైన సాంకేతిక ఆధారాన్ని అందిస్తాయి.
ఈ వివరాలను ముందుగానే నిర్వచించినప్పుడు, నిర్మాణ భాగాలు మరియు ఎలక్ట్రికల్ ఇంటర్ఫేస్లు పదేపదే తర్వాత సవరించబడకుండా పరికరాల చుట్టూ అభివృద్ధి చేయబడతాయి.
కొనుగోలుదారులు సరైన కాన్ఫిగరేషన్ను ఎలా ఎంచుకోవాలి?
పేలోడ్ ఎంపిక వాస్తవ టాస్క్ మరియు పూర్తి UAV కాన్ఫిగరేషన్ ఆధారంగా ఉండాలి. సాంకేతికంగా అధునాతన సెన్సార్ చాలా బరువుగా ఉంటే, ఎక్కువ శక్తిని వినియోగిస్తే, సరిగ్గా మౌంట్ చేయలేకపోతే లేదా ఉద్దేశించిన వర్క్ఫ్లో సరిపోలని డేటాను ఉత్పత్తి చేస్తే అది ఇప్పటికీ అనుచితంగా ఉంటుంది.
అవుట్పుట్తో ప్రారంభించండి
ఫ్లైట్ తర్వాత ఆపరేటర్కు ఏమి అవసరమో నిర్వచించండి. లక్ష్యం అధిక-రిజల్యూషన్ చిత్రం, ఉష్ణోగ్రత మ్యాప్, త్రిమితీయ నమూనా, పర్యావరణ కొలత, భౌతిక చర్య లేదా అనేక అవుట్పుట్ల కలయికనా?
మరింత వివరణాత్మక స్పెసిఫికేషన్లను పరిగణించే ముందు ఈ ప్రశ్న పరికరాల వర్గాన్ని తగ్గిస్తుంది.
విమాన పరిమితులను సమీక్షించండి
గరిష్ట పేలోడ్ మాస్, మౌంటు స్పేస్, అందుబాటులో ఉన్న పవర్, ఎయిర్క్రాఫ్ట్ కొలతలు, విమాన ప్రవర్తన మరియు ఇప్పటికే ఉన్న నిర్మాణం ద్వారా విధించబడిన ఏవైనా పరిమితులను తనిఖీ చేయండి.
ఆపరేటింగ్ వాతావరణాన్ని పరిగణించండి
ఉష్ణోగ్రత, దుమ్ము, తేమ, కంపనం, గాలి, వెలుతురు, భూభాగం మరియు ఆపరేటింగ్ ఎత్తు అన్నీ పరికరాల పనితీరును ప్రభావితం చేస్తాయి. పేలోడ్ వాస్తవానికి ఉపయోగించబడే పరిస్థితులకు అనుకూలంగా ఉండాలి.
డేటా వర్క్ఫ్లోను అంచనా వేయండి
సెన్సార్ ఎంపిక పూర్తి సమాచార గొలుసును కలిగి ఉండాలి. డేటా ఎలా సంగ్రహించబడుతుంది, నిల్వ చేయబడుతుంది, ప్రసారం చేయబడుతుంది, ప్రాసెస్ చేయబడుతుంది, సమీక్షించబడుతుంది మరియు ఆర్కైవ్ చేయబడుతుంది.
- విధి:ఏ భౌతిక ఆపరేషన్ లేదా సమాచారం అవసరం?
- ద్రవ్యరాశి:పరికరాలు మరియు ఉపకరణాల పూర్తి బరువు ఎంత?
- శక్తి:సాధారణ ఆపరేషన్ సమయంలో ఏ విద్యుత్ ఇన్పుట్ అవసరం?
- కొలతలు:విమానంలో ఏ మౌంటు స్పేస్ అందుబాటులో ఉంది?
- పర్యావరణం:ఏ ఉష్ణోగ్రత, కంపనం, లైటింగ్ మరియు వాతావరణ పరిస్థితులు ఆశించబడతాయి?
- డేటా:ఏ సమాచారాన్ని సేకరించాలి మరియు అది ఎలా ప్రాసెస్ చేయబడుతుంది?
| ఎంపిక కారకం | ఏమి నిర్వచించాలి | వై ఇట్ మేటర్స్ |
|---|---|---|
| అప్లికేషన్ | తనిఖీ, మ్యాపింగ్, వ్యవసాయం, పర్యవేక్షణ, రవాణా లేదా మరొక పని | ప్రాథమిక పేలోడ్ వర్గాన్ని నిర్ణయిస్తుంది |
| పేలోడ్ మాస్ | మొత్తం పరికరాలు మరియు మౌంటు బరువు | విమానం మరియు ప్రొపల్షన్ సామర్థ్యంతో సరిపోలాలి |
| శక్తి | వోల్టేజ్ మరియు ఊహించిన విద్యుత్ డిమాండ్ | తప్పనిసరిగా UAV పవర్ సిస్టమ్కు అనుకూలంగా ఉండాలి |
| మౌంటు | భౌతిక ఇంటర్ఫేస్ మరియు పరికరాల స్థానం | నిర్మాణం, స్థిరత్వం మరియు నిర్వహణను ప్రభావితం చేస్తుంది |
| డేటా అవుట్పుట్ | చిత్రాలు, థర్మల్ సమాచారం, పాయింట్ క్లౌడ్లు, సెన్సార్ రీడింగ్లు లేదా కార్యాచరణ ఫలితాలు | దిగువ ప్రాసెసింగ్ వర్క్ఫ్లోను నిర్ణయిస్తుంది |
పారిశ్రామిక అనువర్తనాల కోసం పేలోడ్ సిస్టమ్లు ఎలా అభివృద్ధి చెందుతున్నాయి?
UAV పేలోడ్ సాంకేతికత అభివృద్ధి నాలుగు ఆచరణాత్మక దిశలపై ఎక్కువగా దృష్టి సారించింది: చిన్న పరికరాలు, ఎక్కువ సెన్సింగ్ ఖచ్చితత్వం, మరింత తెలివైన డేటా ప్రాసెసింగ్ మరియు విమానంతో సన్నిహిత అనుసంధానం.
సూక్ష్మీకరణ ఉపయోగకరమైన పరికరాలను చిన్న విమానంలో ఇన్స్టాల్ చేయడానికి లేదా ఒక ప్లాట్ఫారమ్లో బహుళ పరికరాలను కలపడానికి అనుమతిస్తుంది. ఇన్స్టాలేషన్ స్థలం పరిమితంగా ఉన్నప్పుడు తగ్గించబడిన పరిమాణం యాంత్రిక ఏకీకరణను కూడా సులభతరం చేస్తుంది.
అధిక సెన్సింగ్ ఖచ్చితత్వం
పారిశ్రామిక పనులకు తరచుగా సాధారణ దృశ్య సమాచారం కంటే ఎక్కువ అవసరం. వివరణాత్మక తనిఖీ, ఉష్ణోగ్రత విశ్లేషణ, త్రిమితీయ కొలత మరియు పర్యావరణ పర్యవేక్షణ అన్నీ లక్ష్య విధికి తగిన డేటాను ఉత్పత్తి చేయగల సెన్సార్లపై ఆధారపడి ఉంటాయి.
కాబట్టి అధిక ఖచ్చితత్వం అనేది వివిక్త వివరణ కాదు. ఇది అవసరమైన కొలత పద్ధతి, ఆపరేటింగ్ దూరం, ఎయిర్క్రాఫ్ట్ స్థిరత్వం మరియు డేటా-ప్రాసెసింగ్ వర్క్ఫ్లోకి కనెక్ట్ చేయబడాలి.
ఎక్కువ తెలివితేటలు
సెన్సార్లు మరింత సమాచారాన్ని ఉత్పత్తి చేస్తున్నందున, స్వయంచాలక విశ్లేషణ చాలా ఉపయోగకరంగా ఉంటుంది. AI-ఆధారిత గుర్తింపు పెద్ద ఇమేజ్ సెట్లలో ముందే నిర్వచించిన నమూనాలను గుర్తించడంలో సహాయపడుతుంది, తనిఖీ డేటాను నిర్వహించండి మరియు అదనపు సమీక్షకు అర్హమైన ప్రాంతాలను హైలైట్ చేస్తుంది.
ఈ అభివృద్ధి పేలోడ్ పాత్రను నిష్క్రియ డేటా కలెక్టర్ నుండి సమాచార వర్క్ఫ్లో క్రియాశీల భాగానికి మారుస్తుంది.
డీపర్ సిస్టమ్ ఇంటిగ్రేషన్
అభివృద్ధి యొక్క తదుపరి దశ కేవలం మరిన్ని పరికరాలను జోడించడం కాదు. ఇది విమానం, పేలోడ్, ప్రొపల్షన్, బ్యాటరీ, నిర్మాణం, కమ్యూనికేషన్ ఇంటర్ఫేస్లు మరియు ప్రాసెసింగ్ సిస్టమ్లను ఏకీకృతం చేస్తోంది, తద్వారా అవి ఒక సమన్వయ వేదికగా పనిచేస్తాయి.
అనుకూలీకరించిన పారిశ్రామిక అనువర్తనాలకు ఇది చాలా ముఖ్యమైనది. ప్రత్యేకమైన పేలోడ్ బ్యాటరీ అవసరాలను ప్రభావితం చేస్తుంది. బ్యాటరీ మార్పులు విమానం ద్రవ్యరాశిని ప్రభావితం చేస్తాయి. నిర్మాణ మార్పులు పేలోడ్ మౌంటును ప్రభావితం చేయవచ్చు. అదనపు కంప్యూటింగ్ శక్తి డిమాండ్ను మార్చగలదు. సిస్టమ్-స్థాయి డిజైన్ ఈ సంబంధాలను సమలేఖనం చేయడంలో సహాయపడుతుంది.
సూక్ష్మీకరణ చిన్న పరికరాలు సంస్థాపనను సులభతరం చేయగలవు మరియు కాంపాక్ట్ ఎయిర్క్రాఫ్ట్ ప్లాట్ఫారమ్ల కోసం మరింత సౌలభ్యాన్ని సృష్టించగలవు.
అధిక ఖచ్చితత్వం మెరుగైన సెన్సార్లు మరింత వివరణాత్మక దృశ్య, ఉష్ణ, ప్రాదేశిక లేదా పర్యావరణ సమాచారాన్ని అందించగలవు.
ఇంటెలిజెంట్ ప్రాసెసింగ్ స్వయంచాలక విశ్లేషణ సేకరించిన డేటా యొక్క పెద్ద వాల్యూమ్లను ప్రాధాన్యత కలిగిన తనిఖీ సమాచారంగా మార్చడంలో సహాయపడుతుంది.
పారిశ్రామిక UAVలు మరింత అప్లికేషన్-నిర్దిష్టంగా మారుతున్నాయి
వృత్తిపరమైన విమానం యొక్క విలువ అది మోహరించిన పనికి ఎంతవరకు సరిపోతుందో దానిపై ఆధారపడి ఉంటుంది. తనిఖీ అవసరాలకు అనుగుణంగా రూపొందించబడిన ప్లాట్ఫారమ్ వ్యవసాయం లేదా మెటీరియల్ హ్యాండ్లింగ్ కోసం రూపొందించిన దానికంటే భిన్నమైన నిర్మాణ మరియు విద్యుత్ ప్రాధాన్యతలను కలిగి ఉండవచ్చు.
దీని అర్థం పేలోడ్ అభివృద్ధి మరియు ఎయిర్క్రాఫ్ట్ డెవలప్మెంట్ ఎక్కువగా కనెక్ట్ అవుతున్నాయి. ముందుగా జెనరిక్ ఎయిర్క్రాఫ్ట్ను ఎంచుకుని, ఆ తర్వాత పరికరాలను జోడించే బదులు, ప్రాజెక్ట్ బృందాలు ఆపరేటింగ్ టాస్క్ను నిర్వచించవచ్చు మరియు దాని చుట్టూ పూర్తి వ్యవస్థను అభివృద్ధి చేయవచ్చు.
సిస్టమ్ దృక్కోణంభవిష్యత్ అభివృద్ధి విమానం, పేలోడ్, పవర్ సిస్టమ్, డేటా ప్రాసెసింగ్ మరియు నిర్దిష్ట ఇండస్ట్రియల్ వర్క్ఫ్లో మధ్య ఉన్న సంబంధాలపై ఒక వివిక్త ఫ్లయింగ్ మెషీన్గా విమానంపై తక్కువ దృష్టి పెట్టే అవకాశం ఉంది.
తరచుగా అడిగే ప్రశ్నలు
పారిశ్రామిక UAVలతో ఏ రకమైన పేలోడ్ పరికరాలను ఉపయోగించవచ్చు?
సాధారణ వర్గాలలో కనిపించే-కాంతి కెమెరాలు, థర్మల్ ఇమేజింగ్ సిస్టమ్లు, LiDAR, వ్యవసాయ స్ప్రేయింగ్ మరియు సీడింగ్ పరికరాలు, మెటీరియల్-హ్యాండ్లింగ్ పరికరాలు, పర్యావరణ సెన్సార్లు, లైటింగ్ సిస్టమ్లు, కమ్యూనికేషన్ మాడ్యూల్స్ మరియు ఇంటెలిజెంట్ ఇమేజ్-ఎనాలిసిస్ పరికరాలు ఉన్నాయి. సరైన ఎంపిక ఆపరేటింగ్ పనిపై ఆధారపడి ఉంటుంది.
కనిపించే కాంతి కెమెరా మరియు థర్మల్ ఇమేజింగ్ మధ్య నేను ఎలా ఎంచుకోవాలి?
పని ప్రధానంగా ఉపరితల రూపం, చిత్రాలు లేదా వీడియోపై ఆధారపడి ఉన్నప్పుడు కనిపించే కాంతి కెమెరా అనుకూలంగా ఉంటుంది. ఉష్ణోగ్రత వ్యత్యాసాలు లేదా ఉష్ణ నమూనాలు ముఖ్యమైనవి అయినప్పుడు థర్మల్ ఇమేజింగ్ ఉపయోగపడుతుంది. కొన్ని తనిఖీ వర్క్ఫ్లోలు పరిపూరకరమైన సమాచారాన్ని పొందేందుకు రెండింటినీ ఉపయోగించవచ్చు.
సాంప్రదాయ కెమెరాకు బదులుగా LiDAR ఎప్పుడు ఉపయోగించాలి?
ప్రాజెక్ట్కు త్రిమితీయ ప్రాదేశిక కొలతలు, భూభాగ సమాచారం, ఎలివేషన్ డేటా లేదా స్ట్రక్చరల్ మోడలింగ్ అవసరమైనప్పుడు LiDAR పరిగణించబడాలి. సాంప్రదాయిక కెమెరా దృశ్యమాన సమాచారాన్ని అందిస్తుంది, అయితే LiDAR దూరం మరియు ప్రాదేశిక కొలత సామర్థ్యాలను జోడిస్తుంది.
ఒక UAV బహుళ పేలోడ్ సిస్టమ్లను తీసుకువెళ్లగలదా?
విమానం తగినంత పేలోడ్ సామర్థ్యం, భౌతిక సంస్థాపన స్థలం, అందుబాటులో ఉన్న శక్తి, తగిన నిర్మాణ మద్దతు మరియు అనుకూల డేటా ఇంటర్ఫేస్లను కలిగి ఉన్నప్పుడు ఇది సాధ్యమవుతుంది. బహుళ పేలోడ్లను కలిపి మూల్యాంకనం చేయాలి ఎందుకంటే వాటి మిశ్రమ బరువు మరియు శక్తి డిమాండ్ విమానం కాన్ఫిగరేషన్ను ప్రభావితం చేస్తుంది.
పేలోడ్ ఏకీకరణను ఏ అంశాలు ప్రభావితం చేస్తాయి?
ముఖ్యమైన కారకాలు పేలోడ్ బరువు, కొలతలు, గురుత్వాకర్షణ కేంద్రం, మౌంటు పద్ధతి, శక్తి అవసరాలు, వైబ్రేషన్, డేటా ఇంటర్ఫేస్లు, పర్యావరణ పరిస్థితులు మరియు నిర్వహణ యాక్సెస్. తుది విమానం కాన్ఫిగరేషన్ నిర్ధారించబడటానికి ముందు ఈ లక్షణాలను సమీక్షించాలి.
పేలోడ్ పరికరాలను నిర్దిష్ట UAV కోసం అనుకూలీకరించవచ్చా?
ప్రాజెక్ట్-నిర్దిష్ట కాన్ఫిగరేషన్లను నిర్వచించిన పరికరాల కొలతలు, మౌంటు అవసరాలు, శక్తి లక్షణాలు మరియు ఆపరేటింగ్ పరిస్థితుల చుట్టూ అభివృద్ధి చేయవచ్చు. అనుకూలీకరణ యొక్క డిగ్రీ అప్లికేషన్ మరియు విమానానికి అవసరమైన సాంకేతిక పారామితులపై ఆధారపడి ఉంటుంది.
UAV పరికరాలతో తెలివైన చిత్ర విశ్లేషణను ఎలా ఉపయోగించవచ్చు?
తగిన AI-ఆధారిత మాడ్యూల్లు సేకరించిన చిత్రాలను విశ్లేషించగలవు మరియు ఉపరితల పగుళ్లు, కనిపించే లైన్ దెబ్బతినడం, పరికరాల క్రమరాహిత్యాలు లేదా ఇతర పేర్కొన్న నమూనాలు వంటి ముందే నిర్వచించబడిన పరిస్థితులను గుర్తించగలవు. ఫలితాలు పెద్ద డేటాసెట్లను నిర్వహించడానికి మరియు తదుపరి సమీక్ష అవసరమయ్యే ప్రాంతాల వైపు దృష్టిని మళ్లించడానికి సహాయపడతాయి.
వ్యవసాయ అనువర్తనాలకు పేలోడ్ వ్యవస్థలు అనువుగా ఉన్నాయా?
అవును. వ్యవసాయ పరికరాలు నియంత్రిత పదార్థం పంపిణీ కోసం రూపొందించిన స్ప్రేయింగ్ మరియు సీడింగ్ వ్యవస్థలను కలిగి ఉంటాయి. పేలోడ్ కాన్ఫిగరేషన్ విమానం యొక్క ఆపరేటింగ్ లోడ్, అందుబాటులో ఉన్న పవర్, ట్యాంక్ లేదా మెటీరియల్ కెపాసిటీ మరియు అప్లికేషన్ అవసరాలకు సరిపోలాలి.
UAV పేలోడ్లు పర్యావరణ పర్యవేక్షణకు మద్దతు ఇవ్వగలవా?
అవును. UAVలు గ్యాస్ డిటెక్షన్, డస్ట్ మానిటరింగ్, వాటర్ శాంప్లింగ్ మరియు ఇతర పర్యావరణ కొలతల కోసం పరికరాలను తీసుకెళ్లగలవు. పర్యవేక్షణ వర్క్ఫ్లోను అభివృద్ధి చేస్తున్నప్పుడు సెన్సార్, విమాన మార్గం, నమూనా పద్ధతి మరియు పర్యావరణ పరిస్థితులు అన్నీ పరిగణనలోకి తీసుకోవాలి.
అనుకూలీకరించిన పేలోడ్ పరిష్కారాన్ని చర్చించే ముందు ఏమి నిర్వచించాలి?
ఉపయోగకరమైన సమాచారంలో ఉద్దేశించిన పని, పేలోడ్ కొలతలు, మొత్తం బరువు, అవసరమైన శక్తి, మౌంటు ఇంటర్ఫేస్, డేటా అవసరాలు, ఆపరేటింగ్ వాతావరణం, ఆశించిన విమాన పరిస్థితులు మరియు ఏదైనా నిర్దిష్ట కొలత లేదా కార్యాచరణ అవసరాలు ఉంటాయి.
మీ UAV కోసం పేలోడ్ కాన్ఫిగరేషన్ను ప్లాన్ చేయండి
దృష్టి కేంద్రీకరించబడిన సాంకేతిక చర్చను ప్రారంభించడానికి ఉద్దేశించిన అప్లికేషన్, పరికరాల కొలతలు, పేలోడ్ బరువు, శక్తి అవసరాలు, మౌంటు పరిస్థితులు లేదా సెన్సింగ్ లక్ష్యాలను భాగస్వామ్యం చేయండి.
మీ పేలోడ్ అవసరాలను చర్చించడానికి మమ్మల్ని సంప్రదించండి